Hjem
» New Trends
»
Anatomien af kommercielle droner: Hardware-gennembrud bag autonom flyvning
Anatomien af kommercielle droner: Hardware-gennembrud bag autonom flyvning
En moderne kommerciel drone forstås bedst som en kompakt flyvende robot, ikke blot et flystel med et kamera. Dens virkelige værdi kommer af, hvor godt fremdrift, kraft, navigation, perception, indbygget databehandling, kommunikation, nyttelast og sikkerhedslogik fungerer sammen under forholdene i en rigtig mission.
Denne sondring er vigtig, fordi en imponerende specifikation stadig kan give svage resultater. En påstand om lang flyvetid garanterer ikke brugbar udholdenhed med en tung nyttelast. Undgåelse af forhindringer garanterer ikke sikker autonom navigation i mørke, tåge, reflekterende miljøer eller terræn uden karaktertræk. Et kamera med høj opløsning garanterer ikke data i opmålingskvalitet, medmindre positionsnøjagtighed, kalibrering, bevægelseskontrol og behandling også er passende.
Ved udgangen af denne artikel burde du være i stand til at se på en kommerciel dronearkitektur og stille et bedre spørgsmål end "Hvor avanceret er den?". Det mere nyttige spørgsmål er: "Kan dette system gentagne gange producere det missionsresultat, jeg har brug for, med målbare marginer og acceptabel operationel risiko?"
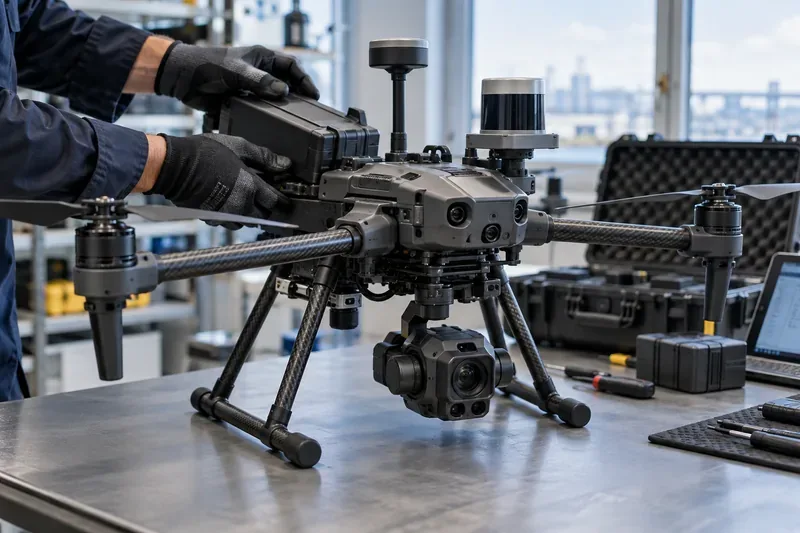
En kommerciel multirotor på en inspektionsbænk viser, hvordan batteri, fremdrift, navigationssensorer, indbygget perceptionshardware, kommunikations- og nyttelastsystemer skal fungere som ét integreret fly.
Hvad er der inde i en kommerciel drone?
Selvom design varierer fra små droneflygter til fastvingede landmålingsfly og tunge løfteplatforme, indeholder de fleste kommercielle droner de samme funktionelle lag. Åben autopilotdokumentation fra PX4 beskriver en velkendt kontrolkæde: sensorer føder tilstandsestimering, vejledning og navigation opretter sætpunkter, controllere beregner korrektioner, og aktuatorer omdanner disse korrektioner til motor- eller servobevægelse.
Delsystem
Hvad den gør
Sådan ser en god præstation ud
Flystel og fremdrift
Genererer løft, tryk og fysisk stabilitet
Forudsigelig håndtering, tilstrækkelig trykmargin, lav vibration og passende vejrtolerance
Batteri og effektelektronik
Forsyner motorer, computere, sensorer og nyttelast med energi
Nyttig missionsudholdenhed med reserve, stabil spænding under belastning og gentagelig batteritilstand
Navigationssensorer
Estimer stilling, position, højde, kurs og hastighed
Stabile tilstandsestimater med elegant fallback, når én kilde forringes
Perceptionssensorer
Registrer forhindringer, terræn, mål eller inspektionsobjekter
Pålidelig detektion i den tilsigtede belysning, tekstur, rækkevidde og vejrforhold
Flyveleder
Kører stabiliserings- og flykontrolsløjfer
Hurtig, deterministisk kontrol med testet fejlhåndtering
Edge-computer
Kører computer vision, kortlægning, planlægning og AI-arbejdsbelastninger
Lav latenstidsafslutning uden at forbruge et for stort strøm- eller termisk budget
Kommunikation
Flytter kommando-, telemetri-, video- og missionsdata
Kendt dækning, overvågning af linkkvalitet og sikker adfærd ved mistede links
Nyttelast
Udfører forretningsopgaven: billeddannelse, termisk inspektion, LiDAR, levering, registrering eller andet arbejde
Datakvalitet, der opfylder acceptkriterierne for missionen
1. Flystel og fremdrift: den første præstationsramme
Multirotorer dominerer mange inspektions-, offentlig sikkerhed-, fotograferings- og kortlægningsopgaver på nært hold, fordi de kan svæve og manøvrere præcist. Fly med faste vinger er normalt mere effektive til langdistancedækning, mens hybride VTOL-design forsøger at kombinere vertikal start med effektiv fremadrettet flyvning.
Børsteløse motorer, moderne elektroniske hastighedsregulatorer, lettere kompositstrukturer, større og mere effektive propeller og bedre styringsfirmware har støt udvidet, hvad elektriske kommercielle droner kan bære. Men den vigtige måleenhed er ikke maksimal nyttelast eller maksimal flyvetid separat. Det er udholdenhed ved den nyttelast, temperatur, vind, højde og reservepolitik, du rent faktisk vil bruge.
Et nyttigt aktuelt eksempel er DJIs Matrice 400 specifikationsark . Producenten angiver en maksimal nyttelast på 6 kg og op til 59 minutters flyvetid uden vind under en defineret testkonfiguration. Disse tal illustrerer fremskridtet for tunge multirotorer til virksomheder, men DJI angiver også, at den reelle ydeevne varierer med miljø, nyttelast og firmware. Det forbehold er præcis, hvordan sådanne tal skal læses.
Kvalitetskontrol
Mål missionens udholdenhed med den installerede operationelle nyttelast og med en konservativ landingsreserve. Hvis udholdenheden i felten konsekvent er langt under, hvad missionen har brug for, er det muligvis ikke den bedste løsning at øge batterikapaciteten, fordi større batterier øger vægten. En anden flystelklasse, en lettere nyttelast, kortere ruter eller et dockbaseret driftsmønster kan give et bedre samlet resultat.
2. Elsystemer: autonomi kører stadig på et energibudget
Alle autonome funktioner konkurrerer om den samme lagrede energi. Motorer forbruger det meste af den, men højtydende computermoduler, opvarmede batterier, mobiltelefoner, radar, LiDAR, lys og flere kameraer kan ændre energiforbruget væsentligt.
Derfor er batterikvalitet mere end kapacitet i watt-timer. Kommercielle operatører bør være opmærksomme på cellekonsistens, temperaturadfærd, cyklusaldring, estimering af ladetilstand, opladningstid, batterilogfiler og om flyet kan registrere unormal spænding eller temperatur tidligt nok til at reagere sikkert.
En sund strømarkitektur er synlig i dataene: batterispændingen falder ikke uventet under normal acceleration, estimater af den resterende kapacitet er gentagelige, og missionsplanlæggeren bruger en reserve, der afspejler vind- og rutegeometri, i stedet for en fast optimistisk procentdel.
3. Navigation: Sensorfusion er den skjulte kerne i autonom flyvning
Autonomi begynder med at kende flyets tilstand. PX4-sensordokumentationen viser de centrale byggesten: gyroskop, accelerometer, magnetometer og barometer, med GNSS eller en anden positioneringskilde, der er nødvendig for mange automatiske tilstande. Kommercielle systemer kan tilføje dobbelt GNSS, RTK-korrektioner, visuel odometri, LiDAR-odometri, radarhøjde eller terrænrelativ navigation.
RTK kan forbedre positionering dramatisk, når korrektionsdata og satellitgeometri er tilgængelige. DJI specificerer for eksempel centimeterklasse RTK-nøjagtighed for Matrice 400 under de angivne forhold. Men højpræcisions-GNSS er ikke det samme som robust navigation. Bykløfter, stålkonstruktioner, elektromagnetisk interferens, flervejsrefleksioner, trædække og indendørsmiljøer kan alle svække satellitbaseret positionering.
Gennembruddet er derfor ikke én "perfekt" sensor. Det er bedre fusion: at kombinere inertial-, satellit-, visuelle, afstands- og sommetider radardata, så køretøjet kan registrere uoverensstemmelser og fortsætte med et passende reservesystem.
Kvalitetskontrol
Evaluer ikke kun navigation i et åbent felt. Test de hårdeste miljøer, som operationen rent faktisk omfatter. Se efter positionsspring, ustabilitet i retningen, hyppige tilstandsskift eller operatørindgreb. Hvis systemet bliver upålideligt, når GNSS-kvaliteten falder, kan en visuel eller LiDAR-assisteret navigationsmetode være mere passende.
4. Perceptionshardware: kameraer er nu kun ét lag
Kommercielle droner kombinerer i stigende grad flere sensormodaliteter. RGB-kameraer giver rige visuelle detaljer. Termiske kameraer understøtter varmetabsinspektion, brandbekæmpelse, industriel vedligeholdelse og søgeoperationer. LiDAR måler geometri direkte. Infrarøde rækkeviddesensorer hjælper med dybdemålinger på kort afstand. Radar kan tilføje nyttige oplysninger om forhindringer, hvor kameraer til synligt lys er mindre pålidelige.
Sensorstakken på DJIs nuværende Matrice 400 viser, hvor langt dette er kommet: den officielle specifikation angiver omnidirektionel binokulær vision, roterende og opadgående LiDAR, en nedadgående 3D infrarød rækkeviddesensor og seks-retnings mmWave radar. Samme side dokumenterer også miljømæssige begrænsninger for visionsregistrering og bemærker, at nogle radarfunktioner kan være begrænset af regionen. Det er en vigtig påmindelse om, at "omnidirektionel registrering" ikke er det samme som "ubetinget forhindringsundgåelse".
For en anden arkitektur siger Skydio, at deres X10 bruger seks navigationslinser til 360-graders udsyn og en indbygget NVIDIA Jetson Orin GPU. Operatørmaterialerne beskriver 360-graders forhindringsundgåelse, 3D-kortlægning i realtid, visuel navigation, bevægelsesplanlægning, waypoint-missioner og visuel tilbagevenden til hjemmet. Disse funktioner viser markedets retning: opfattelse og planlægning er i stigende grad indbygget i stedet for at være afhængig af en fjerncomputer.
Kvalitetskontrol
Bedøm opfattelsen ud fra oversete forhindringer, falske detektioner, minimal pålidelig funktionsstørrelse, brugbar rækkevidde, adfærd i svagt lys og ydeevne omkring glas, ledninger, gentagne teksturer, støv, regn og objekter i bevægelse. Hvis ét miljø gentagne gange forårsager usikkerhed, skal du ændre sensormixet eller driftsproceduren i stedet for at antage, at mere AI alene vil løse det.
5. Edge AI: mere beregning ændrer, hvad der kan ske ombord
Indbyggede AI-acceleratorer giver droner mulighed for at udføre objektdetektion, visuel navigation, kortlægning, sporing, semantisk forståelse og ruteplanlægning med lavere latenstid end et cloud-only design. NVIDIAs nuværende Jetson-linje demonstrerer omfanget af indlejret computing, der nu er tilgængelig: den officielle sammenligning viser 67 TOPS til Jetson Orin Nano Super-udviklersættet og 275 TOPS til Jetson AGX Orin-udviklersættet med forskellige effektkurver.
Raw TOPS er dog ikke en missionsmåling. En dronecomputer skal passe ind i begrænsninger for masse, termisk energi, strøm, hukommelse og pålidelighed. En mindre model, der kører forudsigeligt i kanten, kan være mere nyttig end en meget større model, der overopheder, aflader batteriet eller øger latenstid til den flykritiske opfattelse.
Den stærkeste arkitektur adskiller også ansvar. Stabilisering og essentiel flysikkerhed bør ikke afhænge af en stor AI-model. AI-opfattelse kan foreslå forhindringer, mål eller ruter, mens flykontrol på lavere niveau forbliver deterministisk og uafhængigt overvåget.
6. Kommunikation: en dataforbindelse er ikke en erstatning for autonomi
Kommercielle missioner kan bruge dedikerede radioforbindelser, Wi-Fi-klasseforbindelser, mobilforbindelse, satellittjenester eller kombinationer af disse. Forbindelsen overfører kontrolkommandoer, telemetri, video, korrektioner, missionsopdateringer og flådedata. For fjernoperationer er redundans og genoprettelseslogik vigtigere end den annoncerede spidsbelastningsrækkevidde.
Et modent system ved, hvad det skal gøre, når båndbredden falder, latensen stiger, eller forbindelsen forsvinder. Afhængigt af missionen og autorisationen kan det betyde at svæve, klatre, lande, vende hjem, fortsætte en foruddefineret rute eller skifte til en anden kommunikationssti.
I USA er hardware også en del af overholdelse af regler. FAA's vejledning om fjernidentifikation forklarer, at droner, der skal registreres, generelt skal overholde Remote ID, som udsender identifikations- og positionsoplysninger. Det er ikke blot en administrativ funktion; det er nu en del af den systemarkitektur, som operatører skal tage højde for.
7. Hvad betyder "autonom flyvning" egentlig?
Autonomi er et spektrum, og marketingsprog komprimerer ofte flere meget forskellige evner til ét ord.
Stabiliseret flyvning: Luftfartøjet holder flyvestilling, højde eller position, mens et menneske dirigerer det.
Missionsautomatisering: Flyet følger waypoints, opmålingsgitre eller scriptede handlinger.
Opfattelsesbevidst autonomi: Luftfartøjet registrerer forhindringer eller motiver og justerer sin bane.
Miljøbevidst autonomi: Luftfartøjet opbygger et lokalt kort, navigerer med forringet GNSS og planlægger omkring begrænsninger.
Fjern flådeautonomi: missioner kan startes fra dokker, udføres, vende tilbage, genoplades, uploade data og overvåges i flådeskala.
Kvalitetstesten er interventionsraten. Hvis operatører ofte skal redde flyet fra navigationsfejl, omflyve manglende områder eller manuelt korrigere indramning, leverer systemet ikke brugbar autonomi til den pågældende mission, uanset hvor mange autonome funktioner der vises på specifikationsarket.
Hvad ændrede sig mest i kommerciel dronehardware?
Det største nylige skift er ikke en enkelt komponent. Det er konvergensen af flere forbedringer: tættere edge computing, multimodal forhindringsregistrering, mere kapable batterier og fremdriftssystemer, præcis RTK-positionering, modulære nyttelastgrænseflader, stærkere miljøbeskyttelse og dockinginfrastruktur.
Denne konvergens gør det muligt for kommercielle droner at bevæge sig fra "en pilot, der flyver en sensor" til "et overvåget robotsystem, der producerer et gentageligt datasæt eller en gentagelig tjeneste". Forskellen er synlig i inspektionsarbejdsgange. En nyttig autonom inspektion når ikke blot frem til aktivet. Den følger den planlagte dækning, bevarer sikre afstande, opretholder billedoverlap og fokus, registrerer nøjagtige metadata, registrerer huller og vender tilbage med tilstrækkelig reserve til at håndtere uforudsete hændelser.
Hvordan skal man bedømme missionens kvalitet?
Et kommercielt dronekøb eller en arkitekturgennemgang bør knyttes til målbare resultater. De bedste målinger afhænger af missionen, men følgende sæt fungerer godt som et udgangspunkt.
Missionsfuldførelsesrate: Hvor ofte fuldføres opgaven uden afbrydelser eller omflyvninger?
Menneskelig interventionsrate: Hvor ofte skal en pilot tilsidesætte autonomi?
Dataacceptansrate: Hvilken procentdel af billeder, termiske rammer, punktskyer eller leverancer opfylder downstream-kvalitetstærsklen?
Lokaliseringsintegritet: Hvor ofte forringes positions- eller kurstilliden ud over missionsgrænsen?
Energireserve ved landing: Er der tilstrækkelig margin efter vind, omdirigering og nyttelastbrug?
Kommunikationsrobusthed: Opfører systemet sig forudsigeligt under forringet eller mistet forbindelse?
Vedligeholdelsesbyrde: Hvor mange arbejdstimer, batteriudskiftninger, kalibreringer og komponentudskiftninger kræves der pr. flyvetime?
Miljømæssig succesrate: Forbliver ydeevnen acceptabel på tværs af den tilsigtede temperatur-, lys-, vind-, støv- og nedbørsramme?
Hvornår bør du ændre fremgangsmåden?
Det er berettiget at skifte platform eller driftskoncept, når gentagne beviser viser, at en begrænsning i en kernemission er strukturel og ikke blot et justeringsproblem.
Hvis svævetid er flaskehalsen ved lange lineære undersøgelser, bør man overveje fastvingede flyvemaskiner eller VTOL i stedet for at tilføje mere batterimasse til en multirotor.
Hvis GNSS-forringelse forårsager gentagne autonomi-fejl, skal du tilføje visuel eller LiDAR-baseret lokalisering, eller redesigne missionen, så den forbliver i pålidelige positioneringszoner.
Hvis små ledninger eller tynde grene er kritiske farer, må man ikke antage, at en generel påstand om undgåelse af forhindringer dækker dem. Valider den faktiske detektionsramme, eller brug en sensor, der er designet til den pågældende fare.
Hvis mobildækningen er inkonsekvent, skal der flyttes mere missionslogik ombord og defineres sikker adfærd ved mistet forbindelse i stedet for at stole på uafbrudt cloud-kontrol.
Hvis nyttelasten producerer fremragende rådata, men skaber for mange genflyvninger, skal du forbedre missionsplanlægning, stabilisering, metadata og kvalitetskontroller, før du køber en sensor med højere opløsning.
Hvis myndighedernes godkendelse er den primære begrænsning, kan det være mere effektivt at omdesigne ruten, højden, området, bemandingsmodellen eller driftskategorien end at tilføje hardware.
Regulering er en del af systemdesignet
Autonom kapacitet giver ikke i sig selv tilladelse til at operere autonomt. I USA beskriver FAA's resumé af del 107 fra juli 2026 stadig visuel synslinje som basislinjen for operationer med små droner, mens siden om avancerede operationer identificerer BVLOS som en operation, der muligvis kræver yderligere godkendelse. FAA offentliggjorde et forslag til BVLOS-rammeværk i august 2025, der dækker luftfartøjer, separation, autorisationer, sikkerhed, rapportering og relaterede krav. Operatører bør verificere den nuværende regelstatus, før de opbygger en business case omkring rutinemæssig BVLOS.
I Europa bruger EASA's SORA-vejledning en risikobaseret proces til mange operationer i den "specifikke" kategori. EASA's regler fra juni 2026 inkorporerer SORA 2.5 og forbinder operationel risiko med robustheden af tekniske, proceduremæssige og organisatoriske afbødninger. I praksis skal hardwarekvalitet demonstreres i forbindelse med en defineret operation og ikke bedømmes isoleret.
Den praktiske grænse for autonomi
Kommercielle droner bliver mere kapable, fordi sensorer, beregninger, kontrol og tilslutningsmuligheder forbedres samtidig. Men de stærkeste systemer er ikke dem, der lover at fjerne mennesker fra alle beslutninger. Det er dem, der gør menneskelig overvågning mere effektiv, afdækker usikkerhed, håndterer forudsigelige fejl sikkert og producerer ensartede missionsresultater.
Det er den nyttige måde at læse anatomien af en autonom drone på. Motorer, batterier, LiDAR, kameraer, AI-processorer, radioer og flyvekontrollere er kun ingredienser. Det færdige produkt bør bedømmes ud fra beviser: gentagelig missionsfuldførelse, acceptabel datakvalitet, sikker adfærd i udkanten af operationsområdet og en regulatorisk sti, der matcher den tilsigtede implementering.