Hjem
» New Trends
»
Konstruktion af himlen: Overvindelse af batteri- og nyttelastbegrænsninger i industrielle droner
Konstruktion af himlen: Overvindelse af batteri- og nyttelastbegrænsninger i industrielle droner
Industriel UAV-teknik er sjældent en konkurrence om at finde den drone med den længste annoncerede flyvetid. Det nyttige spørgsmål er, om et luftfartøj kan bære den sensor, det værktøj, den last, den computerhardware og den sikkerhedsmargin, der kræves til en specifik mission, samtidig med at det udfører arbejdet pålideligt. Batterimasse skaber løftebehov, nyttelastmasse skaber mere løftebehov, drevne nyttelaster forbruger energi direkte, og vind, temperatur, højde, svævetid og reservepolitik reducerer alle den brugbare margin.
For indkøbsteams og ingeniørgrupper betyder det, at "batteri versus nyttelast" bør behandles som en afvejning på systemniveau snarere end en enkelt specifikation. Et 50-minutters fly, der har den forkerte sensor, kan være mindre produktivt end et 35-minutters fly, der indsamler dobbelt så mange nyttige data pr. passage. Ligeledes kan en tungløfteplatform løse et nyttelastproblem, men introducere nye lovgivningsmæssige, transport-, opladnings- og bemandingskrav.
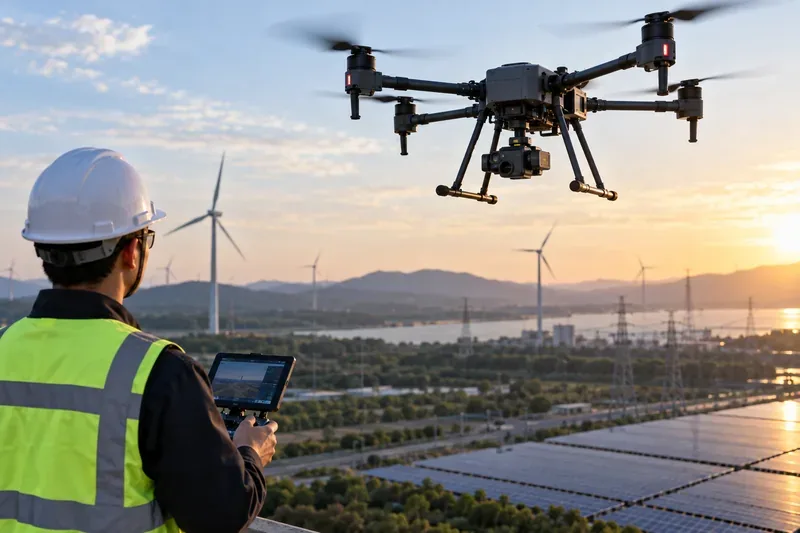
En industriel multirotor bærer et inspektionskamera over et vedvarende energianlæg, mens en feltoperatør overvåger flyvningen. Nyttelastmasse, elektriske belastninger ombord, vind og reservekrav konkurrerer alle med fremdrift om det tilgængelige energibudget.
Hvad begrænser egentlig industriel droneudholdenhed?
For en elektrisk multirotor er udholdenheden begrænset af mere end batterikapaciteten. Luftfartøjet skal kontinuerligt generere en fremdrift, der er nogenlunde lig med dets vægt i svævetilstand, og ekstra masse øger den nødvendige fremdrift. Større batterier tilføjer energi, men de tilføjer også vægt, så blot at øge batterikapaciteten giver i sidste ende et faldende udbytte. En fagfællebedømt udholdenhedsmodel for multirotorer viste, at nyttelastvægt, aerodynamisk modstand, fremdriftseffektivitet og batteriets afladningsadfærd alle påvirker det optimale driftspunkt. Undersøgelsen validerede også dens estimeringsmetode mod flyvetests med en gennemsnitlig fejl på 2,3 procent i dens testkonfiguration. Se den originale multirotorudholdenhedsundersøgelse i Energies .
I praksis er der syv faktorer, der dominerer det brugbare flyvetidsbudget:
Nyttelastmasse: kameraer, LiDAR, gassensorer, sprøjter, lastkroge, gribere, computere og beskyttelseshuse øger alle løftebehovet.
Strømforbrug for nyttelast: Spotlights, radioer, indbyggede computere, varmeapparater og aktive sensorer kan forbruge batterienergi, selv når deres masse er beskeden.
Aerodynamisk modstand: Store eller dårligt placerede nyttelaster kan koste mere energi, end deres vægt alene antyder.
Flyveregime: vedvarende svævning er særligt energikrævende for rotorfartøjer; moderat fremadflyvning kan være mere effektiv for mange multirotorfartøjer.
Lufttæthed: Høj højde og høj temperatur reducerer rotorens ydeevne og kan forsænke nyttelastkapaciteten eller udholdenheden.
Vind og manøvrering: vindstødafvisning, accelerationer, gentagne stigninger og højhastighedsflyvning øger strømbehovet.
Operationel reserve: Offentliggjorte maksimale flyvetider bruger normalt ideelle forhold og kan køre et batteri fra 100 procent til 0 procent, hvilket ikke er en normal feltreservepolitik.
Brug producentens testbetingelser som et udgangspunkt, ikke et missionsløfte
Nuværende industrielle platforme viser, hvor kraftigt specifikationerne kan ændre sig, når nyttelast og elektriske belastninger inkluderes. DJI angiver Matrice 400 med en maksimal startvægt på 15,8 kg og en maksimal nyttelast på 6 kg ved dens tredje gimbal-stik under havoverfladeforhold. DJI angiver også, at nyttelastkapaciteten falder, når højden stiger. Den offentliggjorte maksimale flyvetid er 59 minutter i stille vind, når den flyver fremad med 10 m/s med en H30T-nyttelast og en samlet flyvægt på 10.670 g, fra 100 procent batteri til 0 procent. TB100-batteriet er klassificeret til 977 Wh og vejer 4.720 g. Disse tal er nyttige tekniske input, men DJI bemærker eksplicit, at de faktiske resultater afhænger af miljø, brug og firmware. Se de officielle DJI Matrice 400-specifikationer .
Et mindre eksempel gør den elektriske belastningsbelastning særligt tydelig. DJIs offentliggjorte Matrice 4-tilbehørstest angiver en maksimal flyvetid på 49 minutter uden last. Med højttaler og spotlight installeret, men deaktiveret, falder det offentliggjorte maksimum til 39,6 minutter. Med begge aktiveret, ved en samlet angivet nyttelast på 189 g og en nyttelasteffekt på 35 W, falder det offentliggjorte maksimum til 32,1 minutter. Pointen er ikke, at alle UAV'er vil miste den samme procentdel; det er, at ingeniører skal budgettere med både kilogram og watt . Se DJIs officielle tabel over Matrice 4-flyvetid med tilbehør .
Tungløftsystemer demonstrerer den samme afvejning i større skala. Freeflys nuværende Alta X Gen2-specifikationer angiver 40:02 flyvetid uden nyttelast og 17:00 ved maksimal nyttelast under producentens testforhold. Freefly forklarer også, at disse svævetests kører batterierne fra 100 procent til 0 procent for at skabe en sammenligningsbaseline snarere end en anbefalet feltprocedure. Se de officielle Alta X Gen2-specifikationer og testnoter .
Hurtig reference: vælg flystel omkring missionen
Missionsbehov
Arkitektur, der normalt passer
Primær fordel
Vigtigste afvejning
Nøje inspektion, svævning, begrænset manøvrering
Batteri multirotor
Præcis positionering og fleksibel sensorsigtning
Udholdenheden falder hurtigt, når nyttelasten og svævebehovet stiger
Storområdekortlægning eller korridorundersøgelse
Fastvingede eller VTOL fastvingede
Effektiv fremadflyvning og høj områdedækning
Mindre egnet til vedvarende stationær svævning eller arbejde tæt på
Vedvarende overvågning, kommunikationsrelæ, overvågning på fast sted
Fastgjort multirotor
Jordforsynet strøm kan fjerne den normale batterilevetidgrænse
Tether begrænser mobiliteten og tilføjer jordudstyr
Tung sensor-, løfte-, leverings- eller værktøjsbærende mission
Multirotor til tunge løft
Høj nyttelastkapacitet med svævekapacitet
Kortere holdbarhed, større batterier, højere logistisk byrde og potentielt anderledes regulatorisk vej
Længere holdbarhed, hvor batteridrift alene er utilstrækkelig
Hybrid- eller brændselscellesystem
Potentielt mere indbygget energi end en batteridrevet arkitektur
Mere kompleks strømstyring, brændstofpåfyldning, termisk kontrol, vedligeholdelse og certificering
Når effektivitet med faste vinger er mere værdifuld end svævetid
Til kortlægning og opmålingsarbejde er den nyttige måleenhed ofte hektar, miles korridor eller aktiver, der er færdiggjort pr. vagt, snarere end minutter i luften. Wingtras dokumentation skelner eksplicit med denne sondring. WingtraOne GEN II-referencedata viser, at en kraftigere kamerakonfiguration kan reducere flyvetiden, samtidig med at det dækkede område øges, fordi sensorens ydeevne og krav til jordprøvetagning gør det muligt for flyet at indsamle nyttige data mere effektivt. Wingtra bemærker også, at vind, temperatur, højde, nyttelast og VTOL-overgangshøjde påvirker flyvetiden. Se producentens vejledning om flyvetid, dækning og jobtid .
Den nyere WingtraRAY illustrerer den samme mission-først-tilgang: virksomheden lister op til 59 minutter til RGB- og multispektrale konfigurationer, men 45 minutter med LiDAR, samtidig med at den lægger vægt på dækning og sensorafhængig ydeevne. Det er en VTOL-platform med faste vinger, så den kan lette vertikalt, men bruger kortlægningsdelen af missionen på vingebaseret fremadgående flyvning. Se det officielle tekniske resumé af WingtraRAY .
Praktisk anbefaling: Hvis missionen primært er lineær eller arealdækning, skal du sammenligne kvadratkilometer, hektar, master, tårne eller bane-kilometer, der er fuldført pr. batterisæt. Hvis jobbet kræver at holde positionen ved siden af en struktur, flyve under en bro eller placere et værktøj præcist, kan en multirotors svæveevne være udholdenhedsstraffen værd.
Batteristrategi: optimer brugbar energi, ikke batteristørrelse
1. Tilpas rygsækkens størrelse til den faktiske startvægt
Start med hele flyet: batterier, landingsudstyr, monteringer, nyttelast, kabler, antenner, beskyttelseshuse og eventuel indbygget computer. Basér ikke holdbarhedsestimater på "fly plus kamera", hvis den operationelle konfiguration inkluderer en spotlight, LTE-modem, RTK-radio, faldskærm eller et specialbygget kabinet.
2. Adskil massebudgettet fra elbudgettet
Et passivt kamera kan primært koste udholdenhed gennem masse og modstand. En aktiv LiDAR, spotlight, computermodul, pumpe eller radio kan påføre både masse og elektrisk belastning. Spørg leverandører af nyttelast om maksimal kontinuerlig og spids effekt, ikke kun gennemsnitlig effekt.
3. Hold en missionsreserve
Producenternes maksimale udholdenhedstests er værdifulde til sammenligning, men industrielle operationer har brug for marginer til omgåelser, uventet vind, positioneringsforsinkelser, batterivariationer og en sikker returflyvning. Den korrekte reserve afhænger af flyet, driften, miljøet, virksomhedens procedurer og gældende regler; der er ingen enkelt procentdel, der passer til alle missioner.
4. Betragt batteriældning som en flådevariabel
Kapacitet, intern modstand, temperatur, opbevaringspraksis og cyklustælling påvirker batteriets opførsel. Som et aktuelt eksempel angiver DJI et 400-cyklustælling for Matrice 400 TB100-batteriet, men dette tal bør ikke generaliseres til andre pakker. Flådesoftware bør spore batteriidentitet og ydeevne, så det luftfartøj, der er tildelt en høj-efterspørgsels nyttelast, parres med et batteri, hvis målte tilstand understøtter missionen.
Når en snor er det bedre svar
Til stationære industrielle opgaver kan det være forkert at tilføje stadigt større batterier. En tether kan levere strøm fra jorden, mens det indbyggede batteri leverer buffering eller nødfunktion, afhængigt af systemdesignet. Dette er især relevant til perimeterobservation, midlertidig kommunikation, belysning eller vedvarende registrering på et fast punkt.
DJIs Matrice 400-økosystem inkluderer det tetherede TB100C-batteri, som ifølge producenten skal bruges med en kompatibel økosystempartners tetherede strømforsyningssystem eller dronedock. DJI offentliggør ikke ét universelt tetheret udholdenhedstal, fordi det fulde system afhænger af partnerens implementering. Det er en vigtig indkøbslektion: evaluer det komplette tether-system, inklusive kabelmasse, spændingsomdannelse, jordstrøm, vindgrænser, nødnedstigningsadfærd og implementeringstid, i stedet for at behandle tether-batteriet som en selvstændig udholdenhedsspecifikation. Se de officielle Matrice 400 supportspecifikationer .
Hvor hybrid- og brændselscellesystemer passer ind
Hybride og brintbrændselscelle-arkitekturer er attraktive, når missionsudholdenhed ikke kan opnås med batterier alene, men de flytter kompleksitet fra batteridimensionering til strømstyring. Multirotorer kræver hurtig transient effekt under stigninger, vindstødsafvisning og manøvrering. Et fagfællebedømt studie fra 2026 af en protonbytningsmembranbrændselscelle- og batterihybrid quadcopter fokuserede specifikt på at håndtere disse dynamiske belastninger, samtidig med at brændstofcellen beskyttes og holdbarheden forlænges. Forskningen understøtter den tekniske begrundelse for hybridisering, men den bør ikke læses som bevis på, at enhver brændstofcelle-UAV er operationelt bedre end et batterisystem. Se 2026-brændselscelle/batterihybrid-UAV-studiet .
Brug hybrid- eller brændselscelledrift, når udholdenhedsforbedringen har tilstrækkelig driftsmæssig værdi til at retfærdiggøre brændstoflogistik, yderligere komponenter, vedligeholdelse, termisk styring, kontrolintegration og certificeringsarbejde. Til rutinemæssige inspektioner med nemme batteriskift kan en enklere elektrisk flåde stadig give bedre produktivitet på vagtniveau.
Nyttelast kan udløse en ændring af lovgivningen, ikke blot en flyvetidsstraf
I USA gælder FAA's Part 107-ramme for små UAS'er for droner, der vejer mindre end 23 kg ved start. FAA fastslår, at eksterne laster er tilladt, når de er sikkert fastgjort, og når de ikke påvirker flyveegenskaber eller styrbarhed negativt. Ved transport af ejendom i henhold til Part 107 skal luftfartøjet, de tilhørende systemer, nyttelasten og lasten forblive under en samlet vægt på 23 kg ved start. Se FAA's aktuelle Part 107-oversigt .
Hvis luftfartøjet vejer 22,5 kg eller mere ved start, siger FAA, at operatører kan ansøge om en undtagelse i henhold til 49 USC § 44807 i stedet for at operere luftfartøjet i henhold til standard del 107. Se FAA's vejledning i afsnit 44807. Det betyder, at en opgradering af nyttelast ikke kun kan ændre fremdriftskravet, men også den regulatoriske proces, dokumentationsbyrden og tidsplanen.
Tjekliste til feltaccept
Vurder den faktiske konfiguration: inkluder batterier, beslag, kabler, nyttelast, tilbehør og sikkerhedsudstyr.
Mål nyttelastens effekt: registrer kontinuerlige og maksimale watt for drevet udstyr.
Test den faktiske missionsprofil: svævetung inspektion, kortlægningskrydstogt, gentagne stigninger eller godstransport kan producere meget forskelligt energiforbrug.
Gentag ved realistisk temperatur og højde: ekstrapoler ikke havniveau-data til varme steder i høj højde uden test.
Definer reserven før testen: sammenlign brugbar missionstid, ikke 100 til 0 procent udholdenhed i hovedlinjen.
Registrer vind og rutegeometri: modvind, stigningshastighed, drejninger og afstand fra hjemmet påvirker returenergibehovet.
Valider håndtering: bekræft tyngdepunkt, vibration, kontrolmyndighed, landingsafstand og adfærd ved lav batterispænding med den tilsigtede nyttelastintegration.
Spor batteriets tilstand: Identificer pakkerne individuelt og marker unormale spændingsfald, temperatur eller reduceret brugbar kapacitet.
Tjek de lovpligtige vægtgrænser: beregn startvægten i den jurisdiktion, hvor missionen rent faktisk skal flyves.
Optimer jobafslutningen: mål inspicerede aktiver, kortlagte hektar eller leveret nyttelast pr. mandskabstime og pr. battericyklus, ikke kun minutter i luften.
Det tekniske mål er missionsproduktivitet
Industriel UAV-ydeevne forbedres, når batteri, fremdrift, nyttelast, flystel og missionsdesign behandles som ét system. Ved nærmere eftersyn kan den bedste løsning være en batteridrevet multirotor med moderat udholdenhed, men fremragende svævekontrol. Til kortlægning kan et VTOL-fly med faste vinger bytte svævefleksibilitet med langt højere dækningseffektivitet. Til et fast observationspunkt kan en tether være mere fornuftig end at bære ekstra batterimasse. Ved ekstreme udholdenheds- eller nyttelastkrav kan hybride kraft- eller tungløftplatforme være berettigede, men deres logistiske og regulatoriske omkostninger skal inkluderes i beslutningen.
Det mest pålidelige indkøbsspørgsmål er derfor ikke "Hvilken drone flyver længst?" Det er "Hvilken konfiguration fuldfører denne mission med den nødvendige nyttelast, datakvalitet, reserve, miljømargen og overholdelse af lovgivningen med den laveste samlede operationelle belastning?" Denne formulering forvandler batteri- og nyttelastbegrænsninger fra frustrerende begrænsninger til målbare tekniske valg.
Tekniske referencer og producentspecifikationer i denne artikel blev kontrolleret den 12. september 2026. Produktets egenskaber, firmwareadfærd, certificeringsstatus og driftsregler kan ændres; verificér aktuelle manualer og lokale luftfartskrav før implementering.