Hjem
» New Trends
»
Hvordan legemliggjort AI omformer næste generations humanoide robotteknologi i 2026
Hvordan legemliggjort AI omformer næste generations humanoide robotteknologi i 2026
Den vigtigste ændring inden for humanoid robotteknologi i 2026 er ikke, at robotter pludselig blev "på menneskeniveau". Det er, at AI-stakken bliver mere integreret: perception, sprog, rumlig ræsonnement, bevægelse, behændig manipulation, fremskridtssporing og restitution trænes i stigende grad til at arbejde sammen i stedet for at blive konstrueret som isolerede moduler.
Et nyttigt eksempel kom den 30. juli 2026, da Google DeepMind introducerede Gemini Robotics 2. Virksomheden beskrev et vision-sprog-handlingssystem, der kan styre en hel menneskelignende krop – fra at gå og bøje sig til at række ud og manipulere objekter – og parrede det med en højere niveau af kropsliggjort ræsonnementsmodel til flertrinsopgaver. DeepMind offentliggjorde også resultater på opgaveniveau i stedet for at påstå universel kompetence: på en Apollo-menneskelignende opsætning var de rapporterede succesrater 68,4 % for at vælge en genstand fra et bord, 45,7 % fra gulvet og 76,3 % fra en hylde. Disse tal er lovende, men de gør også den nuværende begrænsning synlig: kapaciteten forbedres hurtigere end pålideligheden.
For læsere, der evaluerer feltet, er denne sondring vigtig. Det rigtige spørgsmål er ikke længere "Kan et humanoid gøre dette én gang?" Det er "Kan det udføre opgaven gentagne gange under skiftende forhold, komme sig, når noget går galt, og forblive sikkert omkring mennesker?" Det er den standard, der adskiller en overbevisende demonstration fra et system, der nærmer sig nyttig implementering. Se Google DeepMind Gemini Robotics 2-meddelelsen og rapporterede benchmarks .
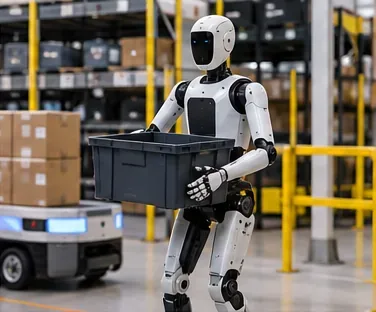
En humanoid robot bærer en tote-taske gennem et lagerlignende arbejdsområde, hvilket illustrerer den slags lukkede perception, balance, navigation og manipulation, som kropsliggjort AI skal koordinere i virkelige miljøer.
Hvad legemliggjort AI rent faktisk ændrer
Indlejret AI er kunstig intelligens, der skal opfatte og handle gennem en fysisk krop. For en humanoid pålægger denne krop begrænsninger, som en tekstmodel ikke står over for: tyngdekraft, friktion, latenstid, begrænset batterikapacitet, ledbegrænsninger, usikker kontakt, personer i bevægelse, tilstoppede genstande og muligheden for at forårsage fysisk skade.
Tidligere robotsystemer opdelte ofte disse problemer i omhyggeligt konstruerede moduler. En perceptionsstak detekterede objekter, en planlægger valgte en sti, en controller udførte en bevægelse, og hver opgave blev justeret til et snævert miljø. Moderne kropsliggjort AI bruger i stigende grad grundlæggende modeller - især vision-language-action, eller VLA, modeller - til at forbinde visuelle observationer og sproginstruktioner direkte med handlinger, mens modeller på højere niveau ræsonnerer om mål og opgavefremskridt.
Google DeepMinds Gemini Robotics-arbejde fra 2025 tilføjede eksplicit fysiske handlinger som en outputmodalitet til en multimodal model, mens dens kropsliggjorte ræsonnementsmodel fokuserede på rumlig forståelse og kunne forbindes til konventionelle lavniveau-controllere. Denne adskillelse er vigtig: lært intelligens kan udvide, hvad robotten forstår, mens deterministiske eller certificerede kontrollag stadig kan håndhæve kollisions-, kraft- og stabilitetsbegrænsninger. Den originale arkitektur er beskrevet i Google DeepMinds tekniske oversigt over Gemini Robotics .
Sådan ser "god" ud: Mål resultater, ikke demo-appel
Der findes ikke én enkelt benchmark, der beviser, at en humanoid generelt er intelligent. Den mest informative evaluering kombinerer flere signaler. Et stærkt system bør ikke kun have succes én gang; det bør nedbrydes elegant, når miljøet ændrer sig, og dets fejl bliver synlige.
Kvalitetssignal
Sådan ser et stærkt resultat ud
Advarselsskilt
Opgave succesfuld
Høj repeterbarhed på tværs af mange forsøg, ikke én valgt kørsel
En poleret video uden forsøgsantal eller fejltilfælde
Generalisering
Den samme politik håndterer nye objekter, layouts eller instruktioner med begrænset tilpasning.
Enhver ny opgave kræver en ny politik eller et stramt iscenesat miljø
Langsigtet pålidelighed
Robotten udfører sekvenser på flere minutter uden at forværre små fejl
Ydeevnen vises kun på isolerede pick-and-place-handlinger
Genopretning
Robotten bemærker en fejl, et fald, en forhindring eller et ændret scenebillede og planlægger igen
En tidlig fejl tvinger en fuld nulstilling frem
Helkropskoordination
Gang, række ud, balance og håndkontrol fungerer som én lukket kredsløb
Manipulation lykkes kun, når robotten er fastgjort på plads
Latens
Opfattelse og handling forbliver responsive nok til sikker lukket kredsløbskontrol
Lange pauser gør robotten ude af stand til at reagere på personer eller genstande i bevægelse
Sikkerhedsadfærd
Systemet respekterer begrænsninger for kraft, nærhed, stabilitet og usikkerhed og kan bede om hjælp.
Sikkerhed afhænger kun af den generative models "forståelse", hvad der er farligt.
En praktisk handling for alle, der sammenligner humanoide systemer, er at spørge efter fordelinger, ikke højdepunkter: succesrate over gentagne forsøg, hvad der ændrede sig mellem trænings- og testforhold, gennemsnitlig opgavetid, interventionshyppighed og de mest almindelige fejltilstande. Hvis disse svar ikke er tilgængelige, skal resultatet behandles som et eksistensbevis snarere end bevis på implementeringsberedskab.
Hvorfor fundamentsmodeller er en større ting for humanoider end for faste robotter
Humanoide robotter har en potentielt nyttig fordel: deres kameraer, hænder, arme, torso og bevægelsesrum ligner synspunktet og handlingsrummet, der findes i menneskelige miljøer. Det gør menneskelige demonstrationer, internetvideo, teleoperation, simulering og datasæt på tværs af robotter til potentielt værdifulde træningskilder.
Open X-Embodiment-projektet hjalp med at etablere denne retning ved at samle data fra 22 robotudførelsesformer og demonstrere, at en generalistisk politik kunne drage fordel af erfaringer indsamlet på andre robotter. Dets oprindelige datasæt dækkede 527 færdigheder og mere end 160.000 opgaver. Den vigtige idé var ikke, at én model løste robotteknologi, men at robotlæring kunne begynde at skaleres gennem delt, heterogen erfaring i stedet for én politik pr. opgave og pr. maskine. Artiklen er tilgængelig fra forskningspublikationen Open X-Embodiment .
NVIDIA har gennemført en lignende skaleringsstrategi for humanoider gennem Isaac GR00T. I 2026 kombinerede GR00T N1.7 visionssprogsbaseret ræsonnement med handlingsgenerering og en end-to-end udviklingsworkflow, der spænder over dataindsamling, simulering, eftertræning, evaluering og implementering. NVIDIA rapporterer, at modellen blev fortrænet på titusindvis af timer med reelle og simulerede data og understøtter kommerciel brug under en åben licens. Den praktiske betydning er, at et robotteam kan starte fra en generel model og specialisere den i stedet for at træne al adfærd fra bunden. Se NVIDIAs GR00T end-to-end humanoidpolitikworkflow .
Skridtet fremad i 2026: Helkropsintelligens
I årevis har mange imponerende robotlæringsresultater fokuseret på manipulation på bordplader, fordi det isolerer et af de sværeste problemer: at få hænder og arme til at interagere med uforudsigelige objekter. Humanoider skal forbedre bevægelse og balance uden at ofre manipulationskvaliteten.
Gemini Robotics 2 er bemærkelsesværdig, fordi DeepMind rapporterer en overgang fra overkropsopgaver til fuldkropskontrol på Apptroniks Apollo-platform. I virksomhedens eksempler kan modellen fortolke et mål, gå hen til et objekt, bøje sig eller krøbe sig sammen, når det er nødvendigt, gribe det, flytte det til et andet sted og placere det. Den tilhørende kropsliggjorte ræsonnementsmodel sporer flertrinsopgaver over flere minutter og kan selvkorrigere, når et trin mislykkes.
Det er den retning, man skal holde øje med. En humanoid bliver mere nyttig, når bevægelse ikke er en separat forprogrammeret "taxa", der bevæger hænderne fra én station til en anden, men en del af den samme opgaverepræsentation. Kvalitetstesten er, om robotten kan bevare opgavens intention, mens dens synspunkt, balancetilstand, tilgængelige arbejdsområde og kontaktforhold konstant ændrer sig.
Behændighed er ved at blive et dataproblem – og stadig et hardwareproblem
Moderne kropsliggjort AI kan lære kontaktrig adfærd, der ville være vanskelig at beskrive med håndskrevne regler. Figure har for eksempel rapporteret, at deres Helix-familie kan bruge én lært VLA-arkitektur på tværs af logistik, vaskeri og husholdningsmanipulation. I maj 2026 offentliggjorde Figure en demonstration, hvor to Helix-02 humanoider nulstillede et soveværelse sammen ved hjælp af en lært politik, herunder at åbne døre, hænge tøj op, flytte møbler, placere genstande og rede en seng.
Det er et interessant systemresultat, men det bør fortolkes korrekt: det er en virksomhedsrapporteret demonstration, ikke en uafhængig tværplatforms benchmark. Den nyttige konklusion er, at data kan lære én arkitektur kvalitativt forskellige adfærdsmønstre uden at redesigne kernemodellen. Resultatet og dets påståede betingelser er dokumenteret i Figures Helix-02 soveværelsesoprydningsrapport .
Samtidig kan bedre modeller ikke kompensere i det uendelige for dårlige sensorer eller svage aktuatorer. Fin manipulation afhænger af kameraplacering, taktil feedback eller kraftfeedback, fingerbevægelsesområde, tilbageslag, momentkontrol og mekanisk robusthed. Figures senere hardwarearbejde redesignede for eksempel eksplicit sensorer og hænder omkring dens lærte controller. Dette er en bredere lektie: hvis en humanoid gentagne gange fejler ved kontakt, gribestabilitet eller manipulation af små objekter, kan den rigtige løsning være hardware, kalibrering eller sensorer – ikke en større model.
Simulering og syntetiske data lukker datakløften
Fysiske data er dyre. Menneskelig teleoperation tager tid, robotter slides op, og sjældne edge cases er vanskelige at indsamle sikkert. Embodied AI-teams bygger derfor data-"svinghjul", der blander virkelige demonstrationer med simulering, syntetiske baner, video og automatisk ommærkning.
NVIDIAs Isaac GR00T-platform kombinerer eksplicit reelle dataoptagne data, simulerede data og video i internetskala, mens dens 2026-reference humanoide design kombinerer indbygget databehandling med åbne modeller og en fælles udviklingsstak. Denne tilgang er vigtig, fordi teams kan evaluere politikker i simulering, før de bruger hardwaretid på hvert eksperiment. Virksomhedens referenceplatform er beskrevet i NVIDIA Isaac GR00T reference humanoid-meddelelsen .
Simulering udelukker ikke virkeligheden. Friktion, deformerbare materialer, sensorstøj, kontakttiming, aktuatoropvarmning og menneskelig bevægelse kan afvige markant fra en simulator. En god arbejdsgang bruger simulering til at udvide dækning og accelerere iteration og måler derefter forskellen mellem simulering og realitet eksplicit. Hvis en politik scorer godt virtuelt, men kræver hyppige nulstillinger på hardware, er det usandsynligt, at mere simulering alene vil løse problemet.
AI på enheder betyder mere end det lyder
Robotter opererer i realtid. En cloud-rundtur kan være acceptabel til planlægning på højt niveau, men hurtig visuomotorisk kontrol drager ofte fordel af lokal inferens, fordi robotten skal reagere øjeblikkeligt på glidninger, personer i bevægelse og skiftende kontakt.
Google DeepMinds Gemini Robotics On-Device-arbejde fra 2025 fokuserede på at køre en VLA lokalt og tilpasse den til nye robotudførelsesformer med relativt små mængder data. I 2026 beskrev DeepMind on-device-modeller som en del af en bredere helkropsstak. Den praktiske målestok er ikke blot modelstørrelse; det er end-to-end-kontrollatens under reelle beregnings-, termiske og effektgrænser. Den underliggende retning er dokumenteret i Gemini Robotics On-Device .
Sikkerhed skal være lagdelt, ikke tilskyndet
Indbygget kunstig intelligens øger omkostningerne ved fejl, fordi en robot kan anvende kraft i den fysiske verden. En robust arkitektur adskiller derfor ansvarsområder. Kunstig intelligens på højt niveau kan fortolke mål, identificere farer og beslutte, hvornår man skal stoppe eller bede om hjælp. Controllere på lavere niveau kan uafhængigt håndhæve fælles begrænsninger, kollisionsundgåelse, kraftbegrænsninger, dynamisk stabilitet, nødstop og begrænsede zoner.
DeepMinds Robotics 2-udgivelse fra 2026 beskriver denne lagdelte tilgang og introducerer et agentisk sikkerhedsbenchmark, der tester, om en ræsonnementmodel afviser usikre værktøjskald og genkender, hvornår menneskelig indgriben er nødvendig. Det er nyttige fremskridt, men succes med benchmarks bør ikke forveksles med sikkerhedscertificering. Reelle implementeringer kræver stadig applikationsspecifik risikovurdering, validerede hardwaregrænser, driftsprocedurer og testning under det faktiske miljø.
En simpel regel er nyttig: Hvis en sikkerhedskritisk funktion kan håndhæves deterministisk på kontrol- eller hardwareniveau, må man ikke stole på en generativ model som den eneste barriere.
Når en enkelt end-to-end-model er det forkerte valg
End-to-end-læring er attraktivt, fordi det kan reducere skrøbelige håndkodede grænseflader. Det er ikke altid den bedste arkitektur. Hvis en robot fejler lange opgaver, har uforudsigelig latenstid eller opererer i et stramt reguleret miljø, kan et hierarkisk system være lettere at fejlsøge og validere.
Brug hierarkisk planlægning, når opgaven varer få minutter og kræver kontrolpunkter, statusestimering eller genopretning.
Hold lavniveau-sikkerhedsstyringer adskilt, når kræfter, kollisioner eller stabilitet har hårde begrænsninger.
Flyt inferens på enheden, når netværkslatens eller forbindelse underminerer lukket kredsløbsrespons.
Tilføj struktureret opfattelse eller opgavetilstand, når en ren VLA gentagne gange mister overblikket over lagerbeholdning, optællinger eller den nøjagtige procestilstand.
Forbedr registrering eller mekanik, når fejl skyldes okklusion, svag taktil feedback, slør eller utilstrækkelig aktuatorkontrol.
Brug human-in-the-loop eskalering, når usikkerheden er høj, og omkostningerne ved en forkert fysisk handling er uacceptable.
Den rigtige arkitektur er den, der producerer den nødvendige pålidelighed og observerbarhed, ikke den med færrest moduler.
Hvad indlejret AI ikke har løst endnu
Flere begrænsninger er lette at undervurdere.
Pålidelighed halter stadig efter kapaciteten
En robot kan udvise en vanskelig adfærd, men forblive uegnet til kontinuerlig drift. DeepMinds egne helkropsresultater fra 2026 viser meningsfulde, men langt fra perfekte succesrater på basale afhentningssteder. Et lager, en fabrik, et hospital eller et hjem har brug for et system, der kan håndtere timers drift, ikke kun individuelle opgaveforsøg.
Benchmarks er svære at sammenligne
Forskellige organisationer bruger forskellige robotter, hænder, kameraer, objektsæt, layouts, succeskriterier og niveauer af menneskelig indgriben. Et resultat på 90 % på én opsætning kan ikke antages at overgå et resultat på 75 % på en anden. De mest nyttige sammenligninger holder hardware- og evalueringsbetingelserne faste.
Langhorisontfejl forværres
Hvis en robot er 95 % pålidelig i hvert af 20 afhængige trin, kan chancen for at gennemføre hele kæden uden fejl være meget lavere, end antallet pr. trin antyder. Genopretning og fremskridtssporing er derfor lige så vigtige som nøjagtigheden af rå handlinger.
Fysisk økonomi er vigtig
Indbygget AI fjerner ikke behovet for holdbar hardware, batterier, vedligeholdelse, sikre aktuatorer, reservedele og acceptabel cyklustid. Et system kan være teknisk imponerende og stadig være uøkonomisk til et specifikt job.
Generalisering er ikke det samme som ubegrænset autonomi
En model, der tilpasser sig nye objekter eller layouts, er mere generel end en scriptet robot. Det betyder ikke, at den sikkert kan håndtere vilkårlige instruktioner i vilkårlige miljøer. Implementeringskonvolutter skal stadig defineres og testes.
En bedre måde at bedømme den humanoide-robotiske "revolution" på
Det stærkeste bevis på fremskridt vil ikke være en robot, der udfører den mest spektakulære engangsopgave. Det vil være en robot, der kan lære en ny opgave med færre data, overføre færdigheder til et andet miljø, udføre opgaven i længere tid uden indgriben, komme sig over almindelige fejl og holde sig inden for sikkerhedsbegrænsningerne, mens den udfører den.
Med den standard ændrer kropsliggjort kunstig intelligens allerede den tekniske vej for humanoid robotteknologi. Krydsende kropsliggørelsesdatasæt gør generel prætræning praktisk. VLA-modeller forbinder sprog og vision med handling. Helkropsmodeller kombinerer bevægelse med manipulation. Inferens på enheden reducerer afhængigheden af cloud-latens. Syntetiske data og simulering udvider træningsdækningen. Højere niveau af kropsliggjort ræsonnement forbedrer opgavenedbrydning, fremskridtssporing og restitution.
Men feltet er stadig i overgangen fra "muligt" til "pålidelig". Derfor er de mest nyttige opdateringer i 2026 dem, der afdækker målte succesrater, længere opgavehorisonter, overførselsforhold, sikkerhedsadfærd og fejlhåndtering – ikke blot mere flydende demonstrationer.
For alle, der skal beslutte, om næste generations humanoider er klar til en reel arbejdsgang, bør det sidste spørgsmål være operationelt: Opfylder systemet den krævede succesrate, cyklustid, gendannelsesrate, interventionsrate og sikkerhedsramme i det miljø, hvor det rent faktisk vil fungere? Hvis ikke, er det rigtige træk ikke nødvendigvis at opgive indbygget kunstig intelligens. Det kan være at indsnævre opgaven, tilføje overvågning, ændre arkitekturen, indsamle bedre data eller forbedre robotkroppen, indtil det målte resultat er godt nok.