Hjem
» New Trends
»
Fremkomsten af indbygget AI: Brobygning mellem kode og fysisk virkelighed
Fremkomsten af indbygget AI: Brobygning mellem kode og fysisk virkelighed
Indlejret kunstig intelligens (AI) ændrer det centrale spørgsmål inden for robotteknologi. I stedet for at spørge: "Kan software genkende dette objekt?" eller "Kan en robot gentage denne bevægelse?", spørger forskere i stigende grad, om ét system kan opfatte en skiftende scene, forstå et menneskeligt mål, vælge en nyttig handling, udføre den gennem en fysisk krop, registrere fejl og prøve igen.
Det skift lyder trinvis, men det ændrer næsten alle designbeslutninger. En sprogmodel kan være forkert og producere en dårlig sætning. En fysisk agent kan tabe et glas, kollidere med en person, beskadige udstyr eller simpelthen fejle, fordi friktion, belysning, objektgeometri, sensorstøj og timing afviger fra dens træningsdata. De vigtigste valg inden for kropsliggjort AI handler derfor ikke om at vælge én "bedste" model. De handler om at beslutte, hvor intelligens skal bo, hvor meget autonomi der er passende, hvilken slags data der er værd at indsamle, og hvilke dele af kontrolstakken der skal forblive konventionelle og deterministiske.
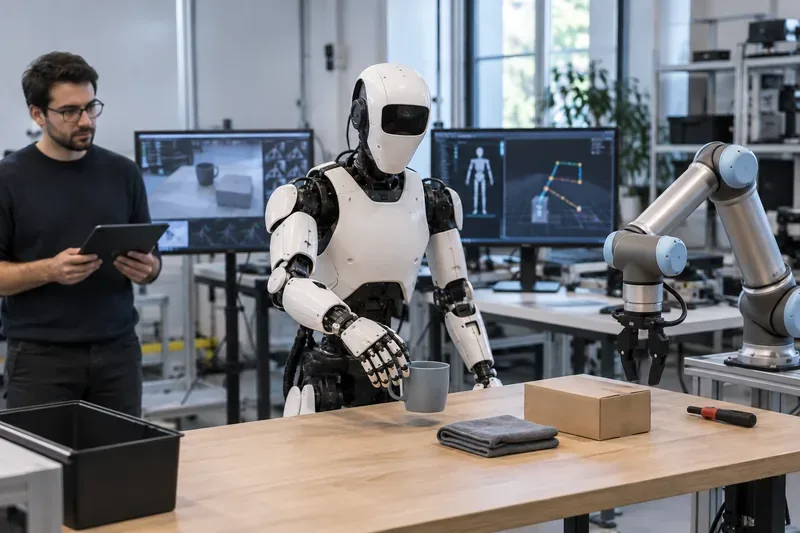
En scene fra et robotlaboratorium illustrerer det centrale loop af embodied-AI: registrering af omgivelserne, fortolkning af en opgave, produktion af bevægelse og observation af det fysiske resultat.
Hvad adskiller kropsliggjort kunstig intelligens fra almindelig software-kunstig intelligens?
Indlejret kunstig intelligens forbinder opfattelse og ræsonnement med handlinger, der ændrer den fysiske verden. Et typisk system kan kombinere kameraer, kraft- eller berøringsregistrering, proprioception, sproginstruktioner, en overordnet planlægger, en vision-sprog-handling-model, lavniveau-bevægelseskontrol og hardwaresikkerhedslag. Det definerende træk er det lukkede kredsløb: systemet observerer, handler, observerer konsekvensen og tilpasser sig.
Fremskridtene er accelereret, fordi robotteknologi låner idéer, der har hjulpet grundlæggende modeller med at skalere i sprog og vision. I 2023 samlede Open X-Embodiment-samarbejdet data fra 22 robottyper, mere end 500 færdigheder og over en million episoder, hvilket viser, at træning på tværs af robotter kunne forbedre overførslen i stedet for at kræve et helt separat læringssystem for hver maskine. Google DeepMinds originale projektbeskrivelse er tilgængelig i deres Open X-Embodiment og RT-X forskningsoversigt .
I 2025 og 2026 havde flere grupper skubbet ideen videre. NVIDIA udgav GR00T N1 som en åben-vægt humanoid fundamentsmodel trænet fra en blanding, der inkluderer robotbaner, menneskelig video, simulering og syntetiske data, ifølge den officielle GR00T N1 forskningsside . Physical Intelligences π0.5-arbejde udforskede generalisering af åbne verdener ved co-træning på heterogene robot- og multimodale data; dens artikel rapporterer flertrinsopgaver i tidligere usete hjem og er tilgængelig fra den originale π0.5-artikel . Figure beskrev i mellemtiden Helix 02 i januar 2026 som et samlet neuralt system til fuldkrops humanoid kontrol; fordi dette er et virksomhedsoffentliggjort resultat snarere end en uafhængig benchmark, læses dens påstande bedst i den sammenhæng gennem den tekniske meddelelse om Helix 02 .
Det første store valg: end-to-end-kontrol eller en lagdelt arkitektur?
En af de klareste afvejninger er, om en lært model skal styre robotten fra perception og hele vejen til motorisk output, eller om systemet skal opdele jobbet mellem ræsonnement på højt niveau og controllere på lavere niveau.
Nærme sig
Styrker
Afvejninger
Bedste pasform
Helhedsorienteret vision-sprog-handlingspolitik
Kan lære direkte kortlægninger fra observationer og instruktioner til handlinger; kan reducere opgavespecifik håndmanipulation
Sværere at fortolke, validere og begrænse; ofte datakrævende; uventede fysiske tilstande kan afsløre skrøbelig adfærd
Forskning i generel manipulation, tilpasningsdygtige huslige opgaver, miljøer hvor bred adfærd betyder mere end streng determinisme
Hierarkisk ræsonnement plus lavniveaukontrol
Adskiller planlægning fra hurtig motorudførelse; nemmere at indsætte sikkerhedskontroller, bevægelsesplanlæggere eller specialiserede controllere
Mere systemintegration; grænseflader mellem lag kan introducere latenstid eller uoverensstemmelser i antagelserne
Industrielle, samarbejdsorienterede eller sikkerhedsfølsomme miljøer, hvor forudsigelig bevægelse og eksplicitte sikkerhedsforanstaltninger er vigtige
Konventionel automatisering med selektive AI-moduler
Høj repeterbarhed, nemmere validering, moden sikkerhedsteknik
Mindre fleksibel når objekter, instruktioner eller layout varierer
Gentagne opgaver med høj volumen, hvor variabiliteten er lav, og oppetiden er vigtigere end generaliteten
Google DeepMinds robotstak fra 2026 gør denne adskillelse eksplicit. Gemini Robotics 2 beskrives som en vision-sprog-handlingsmodel til motorisk kontrol, mens Gemini Robotics ER 2 udfører kropsliggjort ræsonnement og flertrinsplanlægning på højere niveau. Virksomheden tilbyder også en variant på enheden, der er optimeret til lokal udførelse. Se Gemini Robotics 2-udgivelsen fra 30. juli 2026 og Gemini Robotics ER 2-modelkortet .
Anbefaling: Hvis en robot opererer omkring mennesker, dyre aktiver eller hårde sikkerhedsbegrænsninger, er et lagdelt design normalt det mest forsvarlige udgangspunkt, fordi det giver flere steder at håndhæve begrænsninger. Hvis hovedformålet er forskning i generalisering, kan en end-to-end-politik afsløre muligheder, som håndbyggede pipelines mangler, men den bør stadig være placeret bag uafhængige fysiske sikkerhedsforanstaltninger.
Cloud-intelligens eller inferens på enheden?
Indlejrede systemer er usædvanligt følsomme over for latenstid. En cloudmodel kan tilbyde mere beregning og kan opdateres centralt, men netværksforsinkelse og afbrydelser er problemer i den fysiske verden, når en robot skal reagere hurtigt. Inferens på enheden reducerer latenstid frem og tilbage og kan holde kamera- eller sensordata lokale, men det begrænser modellens størrelse, strømforbrug, hukommelse og termisk design.
Googles Gemini Robotics On-Device 2-modelkort fra juli 2026 er nyttigt, fordi det angiver både fordelen og begrænsningen: modellen er designet til effektiv lokal robotmanipulation, mens dens kendte begrænsninger omfatter svagere generalisering til opgaver uden for distribution og vanskeligheder med robotter med høj frihedsgrad. Det er en praktisk påmindelse om, at "mindre og lokalt" ikke automatisk er lig med "samme intelligens med lavere latenstid".
Anbefaling: Brug lokal inferens til reflekslignende eller tidsfølsom kontrol, privatlivsfølsom registrering og operationer, der skal fortsætte uden et netværk. Brug eksterne eller større modeller til langsommere planlægning, semantisk fortolkning, flådelæring eller opgaver, hvor øget ræsonnementskvalitet er ventetiden værd. En hybridarkitektur giver ofte mere mening end at tvinge alle funktioner på ét sted.
Generalistmodel eller opgavespecialist?
Generalistiske robotfundamentsmodeller lover transfer: lær af mange opgaver og udførelsesformer, og tilpas dig derefter til en ny robot eller et nyt job med færre data. Det er attraktivt, når miljøer ændrer sig ofte. Men generalitet er ikke gratis. En snæver specialist kan stadig være at foretrække, når den samme operation gentages millioner af gange, og fejlomkostningerne er høje.
Physical Intelligences π0-arbejde illustrerer denne forskel. Tidligere forskning argumenterede for, at bred fortræning forbedrer restitution og overførsel, mens eftertræning af høj kvalitet hjælper med at specialisere vanskelige opgaver. π0.5-artiklen udvider ideen til nye miljøer. Den vigtige ingeniørlektion er ikke, at enhver anvendelse har brug for en enorm generalistpolitik. Det er, at fortræning og specialisering kan kombineres i stedet for at blive behandlet som modsætninger.
Anbefaling: Vælg en generalistisk base, når opgavevariation, objektvariation eller omimplementeringshastighed dominerer. Vælg en specialiseret politik eller konventionel automatisering, når miljøet er stramt kontrolleret, opgaven er stabil, og kvalifikationsomkostninger er vigtigere end tilpasningsevne.
Virkelige data, simulering eller syntetiske data?
Robotlæring har et dataproblem, som tekstmodeller ikke har: nyttige fysiske interaktionsdata er dyre. Virkelige baner kræver hardware, operatører, vedligeholdelse, plads, sikkerhedsprocedurer og tid. Simulering kan generere oplevelse hurtigere og mere sikkert, men simuleret fysik og perception stemmer ikke perfekt overens med virkeligheden. Syntetiske data kan øge diversiteten, men værdien af denne diversitet afhænger af, hvor tæt den dækker de forhold, det implementerede system rent faktisk vil møde.
NVIDIAs GR00T N1-forskning beskriver en træningsblanding, der spænder over virkelige robotbaner, simulering, syntetiske data og menneskelig video. Open X-Embodiment demonstrerede en anden rute: samling af virkelige datasæt på tværs af institutioner og robotformer. Disse tilgange er komplementære snarere end gensidigt udelukkende.
Anbefaling: Brug simulering til at dække farlige, sjældne eller kombinatoriske situationer; brug reelle data til at kalibrere realitetskløften og validere den endelige adfærd; brug syntetisk variation til at udvide visuel og opgavemæssig diversitet. Den stærkeste datastrategi er normalt en portefølje, efterfulgt af evaluering af fysisk hardware, der ikke blev brugt til at producere træningseksemplerne.
Menneskelignende krop eller specialbygget robot?
Fremkomsten af kropsliggjort kunstig intelligens repræsenteres ofte visuelt af humanoider, men kropsliggørelse kræver ikke en menneskeformet krop. En mobil manipulator, lagerarm, firbenet fod, drone eller autonomt køretøj kan alle være kropsliggjorte kunstig intelligens-systemer, hvis perception og lært ræsonnement lukker kredsløbet med fysisk handling.
Humanoider har en åbenlys fordel: hjem og arbejdspladser er designet omkring menneskelig rækkevidde, trapper, døre, hylder og værktøj. En menneskekompatibel form kan reducere behovet for at redesigne miljøet. Ulempen er kompleksitet. Helkropsbalance, behændige hænder, energiforbrug, aktuatorpålidelighed og sikkerhed skaber et langt vanskeligere kontrolproblem end en fast arm boltet til en arbejdsstation.
Figures Helix 02 og Google DeepMinds arbejde med helkropsrobotter fra 2026 viser, hvorfor humanoid kontrol nu er et frontlinjeforskningsområde. Samtidig spænder Googles eget robotsortiment over både biarm-systemer og komplette humanoider, hvilket forstærker det praktiske synspunkt om, at der ikke er noget krav om at bruge en humanoid krop, bare fordi intelligenslaget er generelt.
Anbefaling: Vælg morfologi fra arbejdsmiljøet. Hvis opgaven er "flytning af standardiserede kartoner mellem to faste punkter", kan en specialbygget arm eller mobil manipulator være billigere og nemmere at certificere. Hvis opgaven er "at arbejde i rum designet til mennesker og bruge mange menneskelige værktøjer", bliver humanoid morfologi mere attraktiv på trods af den øgede tekniske byrde.
Åben platform eller proprietær stak?
Åbne modeller og referenceplatforme kan sænke omkostningerne ved eksperimenter, forbedre reproducerbarheden og give teams mulighed for at inspicere eller modificere dele af stakken. Proprietære systemer kan levere en tættere hardware-software-integration og kan komme med stærkere produktsupport, men de kan begrænse portabilitet og indsigt i træning eller interne kontrolelementer.
NVIDIA positionerer Isaac GR00T som en åben udviklingsplatform og GR00T N1 som en open-weight platform. Google DeepMinds seneste Gemini Robotics-modeller har modelkort og udvalgte adgangsstier, mens kommercielle humanoide leverandører som Figure integrerer deres egen hardware og modeller tæt. Dette er forskellige produktstrategier, ikke direkte udskiftelige forskningsresultater.
Anbefaling: Akademiske laboratorier og platformteams, der har brug for at ændre træning, datasæt eller controllere, bør foretrække åbne grænseflader og reproducerbare værktøjer. Implementeringsteams, der er mere optaget af support, integrationshastighed og en enkelt ansvarlig leverandør, kan med rimelighed foretrække et vertikalt integreret system, forudsat at de stadig kan få den valideringsbevis, de har brug for.
Sikkerhed er ikke en modelfunktion; det er en systemarkitektur
Den mest betydningsfulde forskel mellem indbygget AI og en chatbot er, at fejl kan skabe fysiske farer. En sikker implementering kræver derfor mere end en model, der er blevet bedt om at "være forsigtig". Den kræver lagdelte kontroller: semantiske begrænsninger, kollisionsundgåelse, kraftgrænser, nødstop, sikre driftszoner, hardware-interlocks, operatørprocedurer, overvågning og klare betingelser for at give kontrollen tilbage til et menneske.
Google DeepMinds sikkerhedsmaterialer for robotter anbefaler eksplicit en lagdelt tilgang og advarer mod at bruge deres robotmodeller til sikkerhedskritiske applikationer såsom sundhedspleje eller transport uden passende sikkerhedsforanstaltninger. Deres offentlige rammer adskiller semantisk, fysisk og operationel sikkerhed; se den officielle ramme for robotter . Dette er i overensstemmelse med et bredere ingeniørprincip: Tillært adfærd bør ikke være den eneste barriere mellem en modelfejl og en fysisk ulykke.
Hvordan bør organisationer evaluere kropsliggjort kunstig intelligens, før de implementerer den?
En brugbar evaluering bør være baseret på operationelle kriterier snarere end en demo-rulle. Start med opgavens succesrate på tværs af gentagne forsøg, men stop ikke der. Mål genopretning efter forstyrrelser, tid til at fuldføre opgaven, menneskelige indgreb, kollisions- eller nærkollisionshændelser, gribefejl, energiforbrug, netværksafhængighed og ydeevne på objekter eller layouts, der er udeladt af træning.
Adskil derefter tre spørgsmål, der ofte blandes sammen. For det første, kan modellen udføre opgaven under kendte forhold? For det andet, kan den generalisere, når scenen ændrer sig? For det tredje, kan hele robotsystemet fejle sikkert, når modellen er forkert? Et system kan score godt på én dimension og dårligt på en anden.
Leverandørdemonstrationer er nyttige beviser på, at en funktion eksisterer under visse betingelser, men de er ikke en erstatning for uafhængig testning i det tilsigtede miljø. Påstande som autonome husholdningsopgaver på flere minutter eller fuldkrops humanoid kontrol bør behandles som lovende tekniske milepæle, mens pålidelighed, vedligeholdelsesbyrde, gennemløbshastighed og sikkerhed i bred produktionsbrug forbliver applikationsspecifikke spørgsmål, der kræver implementeringsdata.
Hvad fremkomsten af indlejret AI faktisk betyder
Indlejret AI er ikke blot at "sætte en LLM i en robot". Den vigtigste udvikling er konvergensen af multimodale fundamentmodeller, datasæt på tværs af robotter, politikker for lært handling, hurtig lokal inferens, simulering og konventionel robotstyring. Sammen gør de det muligt at bevæge sig fra robotter, der følger faste scripts, til maskiner, der kan fortolke mål og tilpasse sig fysisk variation.
Den vindende arkitektur vil variere afhængigt af use case. Forskningslaboratorier kan prioritere bred generalisering og åbne modeller. Fabrikker kan prioritere deterministisk bevægelse, oppetid og validering. Hjemmerobotter kan kræve menneskekompatibel hardware, interaktion i naturligt sprog, privatlivsbevidst processorkraft på enheder og usædvanlig stærk gendannelsesadfærd. Farlige miljøer kan retfærdiggøre større autonomi, men kræver strengere tilsynskontroller.
Det praktiske spørgsmål er derfor ikke, om kropsliggjort kunstig intelligens vil erstatte traditionel robotteknologi. Det er der, hvor lært intelligens skaber tilstrækkelig fleksibilitet til at retfærdiggøre dens usikkerhed. Teams, der besvarer dette spørgsmål med målbare kriterier – latenstid, succesrate, gendannelse, sikkerhed, dataomkostninger, portabilitet og vedligeholdelse – vil være bedre positioneret end teams, der vælger en robot eller model udelukkende baseret på generalitet.