Domů
» New Trends
»
Anatomie komerčních dronů: Průlomy v hardwaru za autonomním letem
Anatomie komerčních dronů: Průlomy v hardwaru za autonomním letem
Moderní komerční dron lze nejlépe chápat jako kompaktní létající robot, ne jen jako trup s kamerou. Jeho skutečná hodnota spočívá v tom, jak dobře pohon, síla, navigace, vnímání, palubní výpočty, komunikace, užitečné zatížení a bezpečnostní logika spolupracují v podmínkách skutečné mise.
Toto rozlišení je důležité, protože i působivé specifikace mohou vést ke slabým výsledkům. Dlouhá doba letu nezaručuje užitečnou výdrž s těžkým užitečným zatížením. Vyhýbání se překážkám nezaručuje bezpečnou autonomní navigaci ve tmě, mlze, reflexním prostředí nebo nevýrazném terénu. Kamera s vysokým rozlišením nezaručuje data geodetické kvality, pokud není zajištěna přesnost polohy, kalibrace, řízení pohybu a zpracování.
Do konce tohoto článku byste měli být schopni podívat se na architekturu komerčního dronu a položit si lepší otázku než „Jak pokročilá je?“. Užitečnější otázka zní: „Dokáže tento systém opakovaně produkovat požadovaný výsledek mise s měřitelnými rezervami a přijatelným provozním rizikem?“
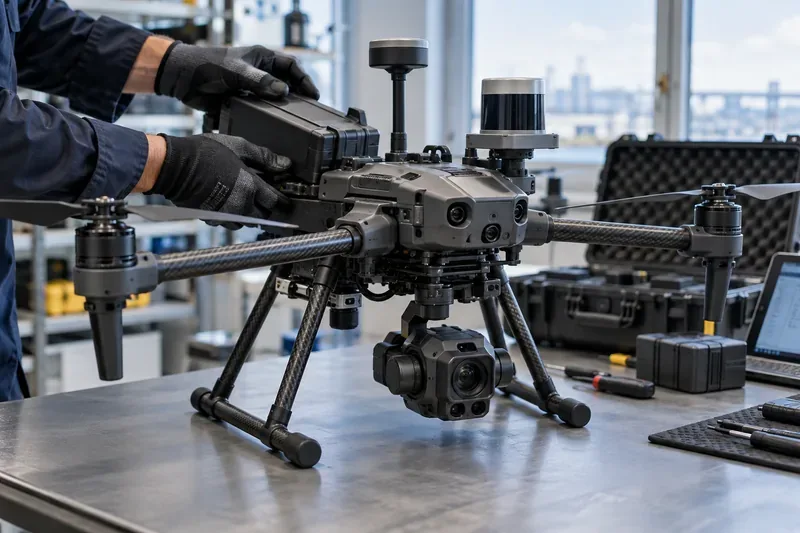
Komerční multirotor na inspekční stolici ukazuje, jak musí baterie, pohon, navigační senzory, palubní hardware pro vnímání, komunikace a systémy užitečného zatížení fungovat jako jedno integrované letadlo.
Co se nachází uvnitř komerčního dronu?
Ačkoli se konstrukce dronů liší od malých kvadrokoptér až po průzkumná letadla s pevnými křídly a těžké nosné platformy, většina komerčních dronů obsahuje stejné funkční vrstvy. Otevřená dokumentace autopilota z PX4 popisuje známý řídicí řetězec: senzory poskytují odhad stavu, navádění a navigace vytvářejí nastavené hodnoty, řídicí jednotky vypočítávají korekce a akční členy tyto korekce přeměňují na pohyb motoru nebo serva.
Subsystém
Co to dělá
Jak vypadá dobrý výkon
Drak letadla a pohon
Generuje vztlak, tah a fyzickou stabilitu
Předvídatelné ovládání, dostatečná rezerva tahu, nízké vibrace a vhodná odolnost vůči povětrnostním vlivům
Baterie a výkonová elektronika
Dodává energii motorům, počítačům, senzorům a užitečnému zatížení
Užitečná výdrž při misi s rezervou, stabilní napětí při zátěži a opakovatelný stav baterie
Navigační senzory
Odhadněte polohu, polohu, nadmořskou výšku, směr a rychlost
Odhady stabilního stavu s elegantním návratem k původnímu stavu při degradaci jednoho zdroje
Percepční senzory
Detekce překážek, terénu, cílů nebo inspekčních prvků
Spolehlivá detekce v zamýšleném rozsahu osvětlení, textury, dosahu a počasí
Řídicí jednotka letu
Spouští stabilizační a řídicí smyčky letu
Rychlé, deterministické řízení s ověřeným zpracováním poruch
Okrajový počítač
Spouští úlohy počítačového vidění, mapování, plánování a umělé inteligence
Nízká latence inference bez nadměrné spotřeby energie nebo tepelného rozpočtu
Komunikace
Přesouvá velitelská, telemetrická, video a misijní data
Známé pokrytí, monitorování kvality spojení a bezpečné chování při ztrátě spojení
Užitečné zatížení
Provádí obchodní úkoly: zobrazování, tepelná inspekce, LiDAR, doručování, snímání nebo jiné práce
Kvalita dat, která splňuje kritéria přijetí pro danou misi
1. Drak letadla a pohon: první výkonnostní obálka
Multirotory dominují mnoha inspekčním, bezpečnostním, fotografickým a blízkým mapovacím úkolům, protože se dokáží vznášet a přesně manévrovat. Letadla s pevnými křídly jsou obvykle efektivnější pro pokrytí dlouhých vzdáleností, zatímco hybridní konstrukce VTOL se snaží kombinovat vertikální vzlet s efektivním letem vpřed.
Bezkartáčové motory, moderní elektronické regulátory otáček, lehčí kompozitní konstrukce, větší a účinnější vrtule a lepší firmware pro řízení neustále rozšiřují možnosti elektrických komerčních dronů. Důležitým ukazatelem však není maximální užitečné zatížení ani maximální doba letu zvlášť. Je to výdrž při daném užitečném zatížení, teplotě, větru, nadmořské výšce a rezervní politice, kterou budete skutečně používat.
Užitečným aktuálním příkladem je specifikace dronu DJI Matrice 400. Výrobce uvádí maximální užitečné zatížení 6 kg a až 59 minut letu bez větru v definované testovací konfiguraci. Tato čísla ilustrují pokrok u těžkých multirotorů pro podniky, ale DJI také uvádí, že skutečný výkon se liší v závislosti na prostředí, užitečném zatížení a firmwaru. Toto upozornění je přesně tím, jak by se taková čísla měla interpretovat.
Kontrola kvality
Změřte vytrvalost v misi s instalovaným provozním zatížením a s konzervativní rezervou pro přistání. Pokud je vytrvalost v poli trvale hluboko pod úrovní, kterou mise potřebuje, nemusí být zvýšení kapacity baterií nejlepším řešením, protože větší baterie zvyšují hmotnost. Lepší celkový výsledek může vést k odlišné třídě draku letadla, lehčímu zatížení, kratším trasám nebo provoznímu schématu založené na doku.
2. Energetické systémy: autonomie stále běží na energetickém rozpočtu
Všechny autonomní prvky soutěží o stejnou uloženou energii. Většinu energie spotřebovávají motory, ale vysoce výkonné výpočetní moduly, vyhřívané baterie, mobilní rádia, radar, LiDAR, světla a více kamer mohou podstatně změnit energetický rozpočet.
Proto je kvalita baterie důležitější než kapacita ve watthodinách. Provozovatelé komerčních baterií by se měli zajímat o konzistenci článků, teplotní chování, stárnutí cyklů, odhad stavu nabití, dobu nabíjení, záznamy o bateriích a o to, zda letadlo dokáže dostatečně včas detekovat abnormální napětí nebo teplotu, aby bezpečně reagovalo.
V datech je patrná zdravá architektura napájení: napětí baterie při normálním zrychlení neočekávaně neklesá, odhady zbývající kapacity jsou opakovatelné a plánovač misí používá rezervu, která odráží vítr a geometrii trasy, spíše než fixní optimistické procento.
3. Navigace: fúze senzorů je skrytým jádrem autonomního letu
Autonomie začíná znalostí stavu letadla. Dokumentace k senzorům PX4 uvádí základní stavební bloky: gyroskop, akcelerometr, magnetometr a barometr, přičemž pro mnoho automatických režimů je potřeba GNSS nebo jiný zdroj polohy. Komerční systémy mohou přidat duální GNSS, RTK korekce, vizuální odometrii, LiDAR odometrii, radarovou nadmořskou výšku nebo navigaci vzhledem k terénu.
RTK může dramaticky zlepšit určování polohy, pokud jsou k dispozici korekční data a geometrie satelitu. Například DJI specifikuje pro Matrice 400 za uvedených podmínek přesnost RTK centimetrové třídy. Vysoce přesný GNSS však není totéž co odolná navigace. Městské kaňony, ocelové konstrukce, elektromagnetické rušení, vícecestné odrazy, stromové porosty a vnitřní prostředí mohou oslabit určování polohy pomocí satelitů.
Průlom tedy nespočívá v jednom „dokonalém“ senzoru. Jde o lepší fúzi: kombinaci inerciálních, satelitních, vizuálních, vzdálenostních a někdy i radarových dat, aby vozidlo mohlo detekovat neshody a pokračovat s vhodnou záložní variantou.
Kontrola kvality
Nevyhodnocujte navigaci pouze v otevřeném poli. Otestujte nejnáročnější prostředí, která provoz skutečně zahrnuje. Hledejte skoky v poloze, nestabilitu kurzu, časté změny režimu nebo zásahy operátora. Pokud se systém stane nespolehlivým při poklesu kvality GNSS, může být vhodnější vizuálně nebo LiDAR-podporovaný navigační přístup.
4. Hardware pro vnímání: kamery jsou nyní pouze jednou vrstvou
Komerční drony stále častěji kombinují několik snímacích modalit. RGB kamery poskytují bohaté vizuální detaily. Termovizní kamery podporují kontrolu tepelných ztrát, hašení požárů, průmyslovou údržbu a pátrací operace. LiDAR měří geometrii přímo. Infračervené senzory dosahu pomáhají s hloubkovým měřením na krátkou vzdálenost. Radar může přidat užitečné informace o překážkách tam, kde jsou kamery s viditelným světlem méně spolehlivé.
Senzorový soubor na současném modelu DJI Matrice 400 ukazuje, jak daleko se tento vývoj posunul: oficiální specifikace uvádí všesměrové binokulární vidění, rotující a vzestupný LiDAR, sestupný 3D infračervený senzor vzdálenosti a šestisměrný mmWave radar. Stejná stránka také dokumentuje environmentální omezení pro vizuální snímání a uvádí, že některé radarové funkce mohou být omezeny v závislosti na regionu. To je důležitá připomínka, že „všesměrové snímání“ není totéž co „bezpodmínečné vyhýbání se překážkám“.
Pokud jde o další architekturu, Skydio uvádí, že jeho X10 využívá šest navigačních čoček pro 360stupňový výhled a integrovanou grafickou kartu NVIDIA Jetson Orin. V materiálech pro operátory se popisuje 360stupňové vyhýbání se překážkám, 3D mapování v reálném čase, vizuální navigace, plánování pohybu, mise s waypointy a vizuální návrat domů. Tyto funkce ukazují směr, kterým se trh vyvíjí: vnímání a plánování jsou stále více integrované, než aby závisely na vzdáleném počítači.
Kontrola kvality
Vnímání posuzujte na základě přehlédnutí překážek, falešných detekcí, minimální spolehlivé velikosti prvku, použitelného dosahu, chování za slabého osvětlení a výkonu v okolí skla, drátů, opakujících se textur, prachu, deště a pohybujících se objektů. Pokud jedno prostředí opakovaně způsobuje nejistotu, změňte kombinaci senzorů nebo operační postup, spíše než předpokládejte, že problém vyřeší pouze větší využití umělé inteligence.
5. Edge AI: více výpočetních možností mění, co se může dít na palubě
Vestavěné akcelerátory umělé inteligence umožňují dronům detekovat objekty, provádět vizuální navigaci, mapovat, sledovat, sémantické porozumění a plánovat trasy s nižší latencí než u cloudového designu. Aktuální řada Jetson od NVIDIA demonstruje rozsah dostupných vestavěných výpočtů: oficiální srovnání uvádí 67 TOPS pro vývojářskou sadu Jetson Orin Nano Super a 275 TOPS pro vývojářskou sadu Jetson AGX Orin s různými výkonovými limity.
Hrubý TOPS však není metrikou pro daný let. Počítač dronu musí splňovat omezení hmotnosti, teploty, výkonu, paměti a spolehlivosti. Menší model běžící předvídatelně na hranici výkonu může být užitečnější než mnohem větší model, který se přehřívá, vybíjí baterii nebo zvyšuje latenci vnímání kritického pro let.
Nejsilnější architektura také odděluje odpovědnosti. Stabilizace a nezbytná bezpečnost letu by neměly záviset na velkém modelu umělé inteligence. Vnímání umělou inteligencí může navrhovat překážky, cíle nebo trasy, zatímco řízení letu na nižších úrovních zůstává deterministické a nezávisle monitorované.
6. Komunikace: datové spojení nenahrazuje autonomii
Komerční mise mohou využívat vyhrazené rádiové spoje, spoje třídy Wi-Fi, mobilní připojení, satelitní služby nebo jejich kombinace. Spojení přenáší řídicí příkazy, telemetrii, video, korekce, aktualizace mise a data o flotile. Pro vzdálené operace je redundance a logika obnovy důležitější než špičkový inzerovaný dosah.
Zralý systém ví, co dělat, když klesne šířka pásma, zvýší se latence nebo se spojení ztratí. V závislosti na misi a autorizaci to může znamenat vznášení se, stoupání, přistání, návrat domů, pokračování po předem definované trase nebo přechod na jinou komunikační cestu.
Ve Spojených státech se hardware také prolíná s dodržováním předpisů. Pokyny FAA pro vzdálenou identifikaci (Remote ID ) vysvětlují, že drony, které musí být registrovány, musí obecně splňovat požadavky na vzdálenou identifikaci, která vysílá identifikační informace a informace o poloze. To není pouze administrativní funkce; nyní je to součást architektury systému, kterou musí provozovatelé zohledňovat.
7. Co vlastně znamená „autonomní let“?
Autonomie je spektrum a marketingový jazyk často vsuzuje několik velmi odlišných schopností do jednoho slova.
Stabilizovaný let: letadlo drží letovou polohu, výšku nebo polohu, zatímco jej řídí člověk.
Autonomie založená na vnímání: letadlo detekuje překážky nebo objekty a upravuje svou trajektorii.
Autonomie s ohledem na prostředí: letadlo vytváří lokální mapu, naviguje s využitím zhoršených dat GNSS a plánuje s ohledem na omezení.
Vzdálená autonomie flotily: mise mohou startovat z doků, provádět se, vracet se, dobíjet, nahrávat data a být dohlíženy na úrovni flotily.
Testem kvality je míra zásahů. Pokud operátoři musí často zachraňovat letadlo z navigačních chyb, opakovat lety v minutých oblastech nebo ručně opravovat záběry, systém neposkytuje pro danou misi užitečnou autonomii, bez ohledu na to, kolik autonomních funkcí se objevuje ve specifikaci.
Co se nejvíce změnilo v hardwaru komerčních dronů?
Největší nedávný posun se netýká pouze jedné složky. Jde o konvergenci několika vylepšení: hustší edge computing, multimodální snímání překážek, výkonnější baterie a pohonné systémy, přesné určování polohy v reálném čase (RTK), modulární rozhraní pro užitečné zatížení, silnější ochrana životního prostředí a dokovací infrastruktura.
Tato konvergence umožňuje komerčním dronům posunout se od „pilota řídícího senzor“ k „kontrolovanému robotickému systému produkujícímu opakovatelný soubor dat nebo službu“. Rozdíl je viditelný v inspekčních pracovních postupech. Užitečná autonomní inspekce se nejen dostane k objektu. Dodržuje plánované pokrytí, zachovává bezpečné odstupy, udržuje překrytí a zaostření obrazu, zaznamenává přesná metadata, detekuje mezery a vrací se s dostatečnou rezervou pro zvládnutí nepředvídaných událostí.
Jak byste měli posuzovat kvalitu mise?
Nákup komerčního dronu nebo revize architektury by měly být vázány na měřitelné výstupy. Nejlepší metriky závisí na misi, ale následující sada funguje dobře jako výchozí bod.
Míra dokončení mise: Jak často je úkol dokončen bez přerušení nebo opakovaných letů?
Míra lidského zásahu: Jak často musí pilot potlačit autonomii?
Míra přijetí dat: Jaké procento obrázků, tepelných snímků, mračen bodů nebo dodávek splňuje prahovou hodnotu kvality pro následné zpracování?
Integrita lokalizace: Jak často se spolehlivost pozice nebo kurzu zhoršuje za hranice mise?
Energetická rezerva při přistání: Je dostatečná rezerva po větru, změně trasy a využití užitečného zatížení?
Odolnost komunikace: Chová se systém předvídatelně během zhoršené nebo ztracené konektivity?
Náročnost údržby: Kolik hodin práce, výměn baterií, kalibrací a výměn součástí je potřeba na jednu letovou hodinu?
Míra úspěšnosti v daném prostředí: Zůstává výkon přijatelný v celém zamýšleném rozsahu teplot, světla, větru, prachu a srážek?
Kdy byste měli změnit přístup?
Změna platforem nebo provozních konceptů je opodstatněná, pokud opakované důkazy ukazují, že klíčové omezení mise je strukturální, nikoli pouze problém s laděním.
Pokud je doba visení úzkým hrdlem při dlouhých lineárních průzkumech, zvažte použití pevných křídel nebo vertikálního vzletu a přistání (VTOL) namísto přidávání větší hmotnosti baterií do multirotoru.
Pokud zhoršení kvality GNSS způsobuje opakované selhání autonomie, přidejte vizuální lokalizaci nebo lokalizaci založenou na LiDARu, případně přepracujte misi tak, aby zůstala ve spolehlivých zónách určování polohy.
Pokud představují malé dráty nebo tenké větve kritické nebezpečí, nepředpokládejte, že se na ně vztahuje obecné tvrzení o vyhýbání se překážkám. Ověřte skutečnou detekční obálku nebo použijte snímací soustavu navrženou pro toto nebezpečí.
Pokud je pokrytí mobilní sítě nekonzistentní, přeneste více logiky úkolů a definujte bezpečné chování při ztrátě spojení, místo abyste se spoléhali na nepřerušovanou cloudovou kontrolu.
Pokud užitečné zatížení produkuje vynikající nezpracovaná data, ale způsobuje příliš mnoho opakovaných letů, před nákupem senzoru s vyšším rozlišením vylepšete plánování mise, stabilizaci, metadata a kontroly kvality.
Pokud je hlavním omezením schválení regulačními orgány, může být přepracování trasy, nadmořské výšky, oblasti, modelu personálního obsazení nebo provozní kategorie efektivnější než přidání hardwaru.
Regulace je součástí návrhu systému
Autonomní schopnost sama o sobě neuděluje povolení k autonomnímu provozu. Ve Spojených státech shrnutí FAA z července 2026, část 107, stále popisuje vizuální linii viditelnosti jako základní linii pro provoz malých dronů, zatímco stránka Pokročilé operace označuje BVLOS jako provoz, který může vyžadovat další schválení. FAA zveřejnila v srpnu 2025 navrhovaný rámec BVLOS, který zahrnuje letadla, rozstupy, oprávnění, bezpečnost, hlášení a související požadavky. Provozovatelé by si měli ověřit aktuální stav pravidel, než budou na základě rutinních BVLOS stavět obchodní argumentaci.
V Evropě používají pokyny EASA SORA pro mnoho operací v kategorii „specifické“ proces založený na riziku. Pravidla EASA z června 2026 zahrnují SORA 2.5 a propojují provozní riziko s robustností technických, procedurálních a organizačních zmírňujících opatření. V praxi musí být kvalita hardwaru prokázána v kontextu definovaného provozu, nikoli posuzována izolovaně.
Praktický limit autonomie
Komerční drony se stávají stále výkonnějšími, protože se zároveň zlepšuje snímání, výpočetní technika, řízení a konektivita. Nejsilnější systémy však nejsou ty, které slibují odstranění lidských účastí z každého rozhodování. Jsou to ty, které zefektivňují lidský dohled, odhalují nejistotu, bezpečně zvládají předvídatelné selhání a produkují konzistentní výstupy misí.
To je užitečný způsob, jak číst anatomii autonomního dronu. Motory, baterie, LiDAR, kamery, procesory umělé inteligence, rádia a řídící jednotky letu jsou pouze složky. Hotový produkt by měl být posuzován na základě důkazů: opakovatelné plnění mise, přijatelná kvalita dat, bezpečné chování na okrajích provozní obálky a regulační cesta, která odpovídá zamýšlenému nasazení.