Начало
» New Trends
»
Отвъд големите езикови модели: Защо въплътеният изкуствен интелект е следващата граница в технологиите
Отвъд големите езикови модели: Защо въплътеният изкуствен интелект е следващата граница в технологиите
Големите езикови модели промениха изчислителната техника, като направиха софтуера драстично по-добър в разбирането и генерирането на език. Но следващата голяма граница не е просто по-голям чатбот. Това е въплътен изкуствен интелект : изкуствен интелект, който може да възприема физическа среда, да разсъждава за случващото се, да избира действие, да изпълнява това действие чрез робот или друга машина и да използва обратна връзка, за да коригира какво ще направи след това.
Това разграничение е важно, защото физическият свят не чака перфектен отговор. Складов робот, който посяга към кутия, трябва да прецени разстоянието, да избягва хора, да отчете подхлъзване на предмет в хващача му и да реши дали вземането действително е било успешно. Магистър по право (LLM) може да опише тези стъпки. Въплътена система трябва да затвори цикъла между разбирането и действието.
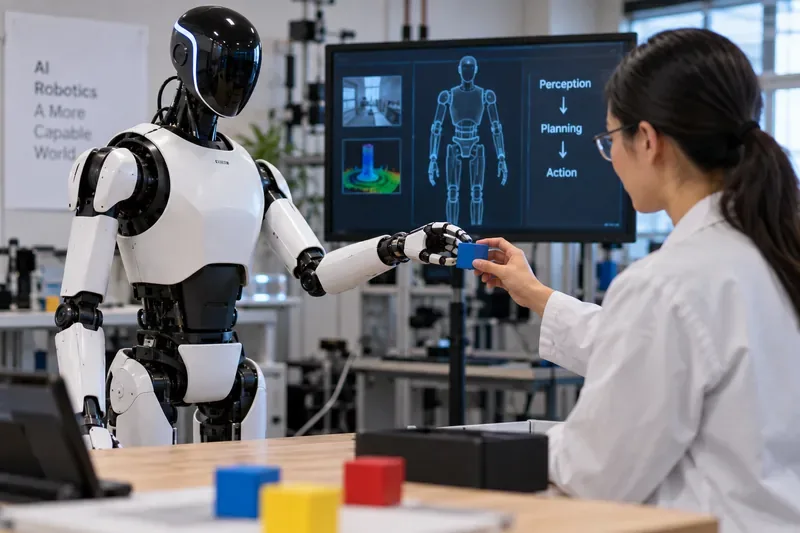
Хуманоиден робот и изследовател взаимодействат с физически обект, докато лабораторен дисплей показва цикъла от възприятие към планиране към действие, който отличава въплътения ИИ от системите, базирани само на език.
Краткият отговор: въплътеният изкуствен интелект свързва интелигентността с последствията
LLM работи предимно в информационно пространство: текст, код, изображения, аудио или други цифрови входове и изходи. Въплътеният изкуствен интелект добавя тяло, сензори, изпълнителни механизми и контролен контур. Това може да означава хуманоиден робот, мобилен манипулатор, автономно превозно средство, дрон или друга машина, която трябва да действа безопасно в реалния свят.
На практика, най-силните системи не изоставят езиковите модели. Те наслагват нови възможности около тях. Модел от високо ниво може да интерпретира цел като „изчисти тази работна маса“, докато моделът „визуално-език-действие “ или VLA преобразува визуалните наблюдения и езиковите инструкции в действия на робота. Контролерите от по-ниско ниво след това управляват прецизното движение, баланса, силата и времето.
Настоящата работа на Google DeepMind в областта на роботиката илюстрира това разделение. Семейството продукти на компанията Gemini Robotics комбинира въплътено разсъждение с модели, които превръщат визуалните и езикови входове в двигателен контрол. Моделната карта на компанията от юли 2026 г. Gemini Robotics ER 2 описва модел на въплътено разсъждение, предназначен за пространствено, времево и физическо разсъждение. NVIDIA използва подход на допълваща платформа: Isaac GR00T комбинира базови модели, канали за данни, симулация, междинен софтуер и изчисления от страна на роботите за разработване на хуманоиди с общо предназначение.
Какво се променя, когато изкуственият интелект получи тяло?
Слой
Основна работа
Какво може да се обърка
LLM или разсъждение на високо ниво
Интерпретирайте целите, езика, правилата и контекста
Неправилно разбира заявката или прави невалиден план
Възприятие
Оценка на обекти, хора, геометрия, движение и състояние от сензори
Пропуска препятствие, преценява погрешно разстоянието или губи представа за обект
VLA или политика за роботи
Съпоставяне на наблюденията и инструкциите с действия
Избира неефективно или опасно движение
Контрол на ниско ниво
Изпълнявайте движение, баланс, хват, сила и време
Подхлъзва се, превишава заданието, сблъсква се или дестабилизира
Обратна връзка и безопасност
Откриване на успех, неуспех, несигурност и опасности
Не успява да спре, да се възстанови или да поиска човешка помощ
Ето защо „просто да се постави LLM в робот“ не е достатъчна инженерна стратегия. Езиковото разсъждение е полезно, но полезната физическа автономност изисква също сензори, контрол в реално време, калибриране, физика, ограничения за безопасност и поведение при възстановяване.
Защо въплътеният изкуствен интелект напредва сега
1. Обучението с роботи получава по-широк обхват на данни
Традиционните индустриални роботи са отлични, когато средата е строго контролирана и задачата почти не се променя. Роботите с общо предназначение се нуждаят от по-широка база опит. Проектът Open X-Embodiment обедини повече от един милион реални траектории на роботи в 22 варианта на изпълнение на роботи. Основното му заключение беше, че обучението с различни роботи може да доведе до полезен трансфер, вместо да се изисква всяка машина да се учи само от собствения си изолиран набор от данни.
Това не означава, че един набор от данни прави робота универсално способен. То показва защо данните от кръстосаното внедряване са важни: опитът, събран на една платформа, може да помогне на моделите да научат концепции и поведения, които са обобщаващи за други.
2. Моделите на фондациите преминават от думи към действия
Езиков модел предсказва токени. Модел на робот може да бъде обучен да предсказва действия, обусловени от визуални наблюдения и език. Изследването GR00T на NVIDIA, например, използва смеси от човешко видео, реални траектории на роботи, симулирани траектории и синтетични данни. Работата на Google DeepMind в областта на роботиката подобно се фокусира върху комбинирането на мултимодално разсъждение с изпълнение на действия.
Практическото следствие е важно. Вместо да разработват отделен модел от нулата за всяка задача за вземане, поставяне, сортиране, достигане или предаване, разработчиците могат да започнат от по-широк модел и да го адаптират към специфичен робот, среда и работен процес.
3. Симулацията намалява разходите за физически опити и грешки
Данните за роботи от реалния свят са скъпи, защото хардуерът се развива бавно в сравнение със софтуера, чупи се, износва се и може да създаде рискове за безопасността по време на обучение. Следователно симулацията действа като умножител. Isaac Sim на NVIDIA поддържа симулация, базирана на физика, генериране на синтетични данни, тестване на софтуер в цикъла и тестване на хардуер в цикъла.
Симулацията не е заместител на реалната валидация. Разликата между „симулацията и реалността“ остава: триенето, осветлението, гъвкавите материали, шумът от сензорите, хората и механичното износване могат да се различават от виртуалния модел. По-доброто използване на симулацията е да се обхванат много сценарии евтино, а след това да се валидира критично поведение върху реален хардуер.
4. Системата вече може да разсъждава за успеха, не само да издава команди
Въплътеният интелект става много по-полезен, когато роботът може да определи дали дадена стъпка е проработила. През април 2026 г. в съобщението на Google DeepMind за Gemini Robotics-ER 1.6 се акцентира върху пространственото мислене, планирането, отчитането на инструменти и откриването на успех. Тези възможности са важни, защото физическите задачи са пълни с частични неуспехи: чекмедже може да е заседнало, бутилка може да се преобърне или част може да е налице, но да не е поставена правилно.
Следователно, една стабилна система се нуждае от нещо повече от план. Тя се нуждае от наблюдение след действие и политика за това какво да се прави, когато реалността не съответства на плана.
Конкретен пример: разчистване на разхвърляна работна маса
Помислете за инструкцията „Поставете инструментите в тавата и изхвърлете опаковката.“ Един магистър по право може да създаде разумен контролен списък. Една въплътена система с изкуствен интелект трябва да прави много повече:
определи кои предмети са инструменти и кои са боклук;
преценете къде се намира всеки обект и дали е достижим;
изберете безопасен хват, без да смачквате или изпускате предмета;
заобикаляйте препятствия, като същевременно се пазите от хора;
проверете дали обектът е кацнал на предвиденото място;
възстановете се, ако хващането не успее или сцената се промени.
Този пример показва и къде въплътеният ИИ може да е неподходящ. Ако всеки обект пристига в една и съща ориентация на фиксирана конвейерна лента, по-простата клетка за индустриална автоматизация може да бъде по-евтина, по-бърза, по-лесна за валидиране и по-лесна за поддръжка. Въплътеният ИИ придобива своята сложност, когато средата, обектите, инструкциите или работните процеси варират достатъчно, че твърдата автоматизация става крехка.
Когато въплътеният изкуствен интелект е подходящ
Въплътеният изкуствен интелект е най-привлекателен, когато дадена задача комбинира физическо взаимодействие със смислено разнообразие. Добрите кандидати включват логистика на смесени артикули, гъвкаво производство, лабораторна автоматизация, инспекция, сервизна роботика и среди, където хората дават инструкции на естествен език, които трябва да са базирани на околната среда.
Четири условия подкрепят аргумента:
Вариациите са неизбежни. Обектите, позициите, маршрутите или целите се променят често.
Задачата се възползва от възприятието и преценката. Фиксираната последователност не е достатъчна.
Има достатъчна икономическа стойност, която да подпомогне събирането, интегрирането и поддръжката на данни.
Може да се дефинира безопасен оперативен диапазон. Човешкият надзор, ограниченията на скоростта, зоните с ограничен достъп, аварийните спирания или други предпазни мерки могат да ограничат риска.
Кога LLM, конвенционален софтуер или класическа автоматизация са все още по-добри
Въплътеният изкуствен интелект не трябва да се третира като решение по подразбиране за всеки проблем с автоматизацията. Ако работата е изцяло дигитална, LLM или конвенционален софтуерен агент избягва разходите и риска, свързани с хардуера. Ако физическият процес е повтарящ се и силно структуриран, традиционната роботизирана клетка може да превъзхожда въплътена система с общо предназначение по отношение на време на цикъла и предвидимост.
Съществува и среден вариант. Една компания може да използва LLM за планиране или подпомагане на оператора, като същевременно запазва детерминистичното изпълнение на движенията. Това може да бъде разумен избор в регулирани, критични за безопасността или високопроизводителни среди, където отворената автономност все още не си струва компромиса.
По-трудните проблеми вече не са само свързани с интелигентността на модела
С усъвършенстването на въплътения изкуствен интелект, пречките при внедряването все повече се преместват в системното инженерство. Разработчиците трябва да синхронизират камери и други сензори, да калибрират геометрията на роботите, да управляват латентността, да събират представителни данни, да наблюдават състоянието на хардуера, да установяват състояния на отказ и да дефинират какво се случва, когато доверието е ниско.
Безопасността също е коренно различна от безопасността на чатботовете. Едно лошо изречение може да подведе потребителя; лоша команда за двигател може да повреди оборудване или да нарани някого. Ето защо оценките на моделите, физическите предпазни мерки, мониторингът по време на изпълнение и механизмите за човешка намеса трябва да работят заедно.
Картите с модели на роботика на DeepMind изрично документират предназначението, ограниченията и съображенията за безопасност, вместо да представят възможностите на модела като достатъчно доказателство за неограничено внедряване. Това е полезен модел за индустрията: демонстрациите на възможности трябва да бъдат отделени от доказателствата, че системата е безопасна и надеждна на конкретно работно място.
Какво да гледате след това
Най-важният сигнал не е дали роботите стават по-човешки. По-важно е дали интелигентният стек става по-преносим, по-ефективен по отношение на данните, по-лесен за валидиране и по-безопасен в променящите се среди.
Вече са видими няколко насоки. Кръстосаното обучение има за цел да използва повторно опита от различни роботизирани тела. Моделите на цялото тяло се разширяват отвъд манипулацията на маса. Изводът на устройството може да намали зависимостта от мрежовата латентност за време-чувствителен контрол. Симулация и синтетични данни се използват за изследване на случаи, чието многократно възпроизвеждане в реалния свят би било скъпо или опасно. Координацията на множество роботи също се измества от изследователска идея към интегрирани системни възможности.
Нито едно от тези развития не доказва, че роботите с общо предназначение са готови за всеки дом или бизнес. По-силното заключение е по-тясно и по-полезно: границата на изкуствения интелект се разширява от генериране на информация до действие при физически ограничения . Тази промяна въвежда нови възможности, но също така и нови изисквания за контрол, валидиране, безопасност и икономика.
Долен ред
Големите езикови модели остават важна част от стека, защото езикът е мощен интерфейс за цели, знания и планиране. Въплътеният изкуствен интелект разширява тази интелигентност в среди, където успехът зависи от усещането какво всъщност се случва, предприемането на действие и реагирането на резултата.
За софтуерен проблем, LLM може все още да е правилният инструмент. За фиксиран физически процес, конвенционалната автоматизация може все още да е най-подходящият вариант. Но когато машините трябва да работят в хаотична, променяща се среда и да превръщат човешкото намерение в надеждно физическо поведение, въплътеният изкуствен интелект се превръща във все по-актуална област.