Начало
» New Trends
»
Как въплътеният изкуствен интелект преобразява хуманоидната роботика от следващо поколение през 2026 г.
Как въплътеният изкуствен интелект преобразява хуманоидната роботика от следващо поколение през 2026 г.
Най-важната промяна в хуманоидната роботика през 2026 г. не е, че роботите внезапно са станали „на човешко ниво“. А че стекът от изкуствен интелект става все по-интегриран: възприятието, езикът, пространственото мислене, движението, сръчната манипулация, проследяването на напредъка и възстановяването все повече се обучават да работят заедно, вместо да се проектират като изолирани модули.
Полезен пример се появи на 30 юли 2026 г., когато Google DeepMind представи Gemini Robotics 2. Компанията описа система за визуално-езично-действие, която може да контролира цяло хуманоидно тяло – от ходене и клякане до достигане и манипулиране на обекти – и я сдвои с модел на въплътено разсъждение от по-високо ниво за многостъпкови задачи. DeepMind също така публикува резултати на ниво задача, вместо да твърди за универсална компетентност: при една хуманоидна установка на Apollo, отчетените проценти на успех са 68,4% за вземане на предмет от маса, 45,7% от пода и 76,3% от рафт. Тези числа са обещаващи, но те също така правят видимо настоящото ограничение: възможностите се подобряват по-бързо от надеждността.
За читателите, оценяващи областта, това разграничение е от значение. Правилният въпрос вече не е „Може ли един хуманоид да направи това веднъж?“. Той е „Може ли да изпълни задачата многократно, при променящи се условия, да се възстанови, когато нещо се обърка, и да остане в безопасност около хора?“. Това е стандартът, който разделя една убедителна демонстрация от система, която се приближава до полезно внедряване. Вижте съобщението на Google DeepMind Gemini Robotics 2 и докладваните бенчмаркове .
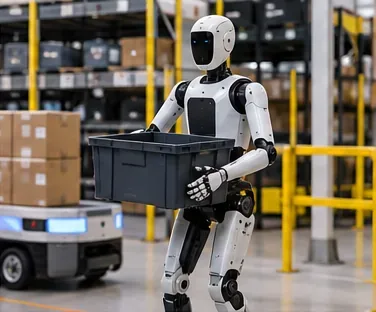
Хуманоиден робот носи чанта през работно пространство, подобно на склад, илюстрирайки вида възприятие, баланс, навигация и манипулация в затворен контур, които въплътеният изкуствен интелект трябва да координира в реални среди.
Какво всъщност променя въплътеният изкуствен интелект
Въплътеният ИИ е изкуствен интелект, който трябва да възприема и действа чрез физическо тяло. За хуманоида това тяло налага ограничения, с които текстовият модел не се сблъсква: гравитация, триене, латентност, ограничена мощност на батерията, ограничения на ставите, несигурен контакт, движещи се хора, закрити обекти и възможност за причиняване на физическа вреда.
По-ранните роботизирани системи често разделяха тези проблеми на внимателно проектирани модули. Стек за възприятие откриваше обекти, планиращият избираше път, контролерът изпълняваше движение и всяка задача беше настроена за тясна среда. Съвременният въплътен ИИ все повече използва базови модели – особено модели „зрение-език-действие“ или VLA – за да свърже визуалните наблюдения и езиковите инструкции директно с действия, докато моделите от по-високо ниво разсъждават за целите и напредъка на задачата.
Работата на Google DeepMind от 2025 г. върху Gemini Robotics изрично добави физически действия като изходна модалност към мултимодален модел, докато моделът на въплътено разсъждение се фокусира върху пространственото разбиране и може да се свърже с конвенционални ниско ниво контролери. Това разделяне е важно: научената интелигентност може да разшири това, което роботът разбира, докато детерминистичните или сертифицираните контролни слоеве все още могат да налагат ограничения за сблъсък, сила и стабилност. Оригиналната архитектура е описана в техническия преглед на Gemini Robotics на Google DeepMind .
Как изглежда „доброто“: Измервайте резултатите, а не привлекателността на демото
Няма един-единствен бенчмарк, който да доказва, че един хуманоид е като цяло интелигентен. Най-информативната оценка комбинира няколко сигнала. Една силна система не трябва да успее само веднъж; тя трябва да се деградира грациозно, когато средата се промени, и да направи неуспехите си видими.
Качествен сигнал
Как изглежда един силен резултат
Предупредителен знак
Успех на задачата
Висока повторяемост в многобройни опити, а не в един избран цикъл
Изпипано видео без брой пробни случаи или случаи на неуспех
Обобщение
Същата политика обработва нови обекти, оформления или инструкции с ограничена адаптация.
Всяка нова задача изисква нова политика или строго контролирана среда
Дългосрочна надеждност
Роботът изпълнява многоминутни последователности, без да допуска малки грешки
Производителността се показва само при изолирани действия за вземане и поставяне
Възстановяване
Роботът забелязва пропуск, падане, препятствие или променена обстановка и препланира
Една ранна грешка налага пълно нулиране
Координация на цялото тяло
Ходенето, протягането, балансирането и контролът върху ръцете работят като един затворен цикъл
Манипулацията е успешна само докато роботът е фиксиран на място
Латентност
Възприятието и действието остават достатъчно отзивчиви за безопасно управление в затворен контур
Дългите паузи правят робота неспособен да реагира на хора или движещи се обекти
Поведение при безопасност
Системата зачита ограниченията, свързани със сила, близост, стабилност и неопределеност, и може да поиска помощ.
Безопасността зависи само от генеративния модел, който „разбира“ какво е опасно.
Практическо действие за всеки, който сравнява хуманоидни системи, е да поиска разпределения, а не акценти: процент на успех при многократни опити, какво се е променило между условията на обучение и тест, средно време за изпълнение на задачата, честота на интервенция и най-често срещаните режими на отказ. Ако тези отговори не са налични, третирайте резултата като доказателство за съществуване, а не като доказателство за готовност за внедряване.
Защо моделите на фондацията са по-важни за хуманоидите, отколкото за фиксираните роботи
Хуманоидните роботи имат потенциално полезно предимство: техните камери, ръце, предмишници, торс и движение наподобяват гледната точка и пространството за действие, открити в човешката среда. Това прави демонстрациите с хора, интернет видеото, телеоперациите, симулациите и наборите от данни между роботи потенциално ценни източници на обучение.
Проектът Open X-Embodiment помогна за установяването на тази посока, като обобщи данни от 22 варианта на роботи и демонстрира, че една универсална политика може да се възползва от опита, събран с други роботи. Първоначалният му набор от данни обхващаше 527 умения и повече от 160 000 задачи. Важната идея не беше, че един модел решава роботиката, а че обучението на роботи може да започне да се мащабира чрез споделен, хетерогенен опит, а не чрез една политика на задача и на машина. Статията е достъпна в изследователската публикация на Open X-Embodiment .
NVIDIA е внедрила подобна стратегия за мащабиране за хуманоиди чрез Isaac GR00T. През 2026 г. GR00T N1.7 комбинира визуално-езиково разсъждение с генериране на действия и цялостен работен процес за разработка, обхващащ събиране на данни, симулация, последващо обучение, оценка и внедряване. NVIDIA съобщава, че моделът е бил предварително обучен върху десетки хиляди часове реални и симулирани данни и поддържа търговска употреба под отворен лиценз. Практическото значение е, че екипът по роботика може да започне от общ модел и да го специализира, вместо да обучава всяко поведение от нулата. Вижте цялостния работен процес за хуманоидни политики на NVIDIA GR00T .
Крачката напред през 2026 г.: Интелигентност на цялото тяло
В продължение на години много впечатляващи резултати от обучението с роботи се фокусираха върху манипулирането на настолни устройства, защото то изолира един от най-трудните проблеми: взаимодействието на ръцете и ръцете с непредсказуеми обекти. Хуманоидите трябва да добавят движение и баланс, без да жертват качеството на манипулация.
Gemini Robotics 2 е забележителна, защото DeepMind съобщава за преминаване от задачи, свързани с горната част на тялото, към контрол на цялото тяло на платформата Apollo на Apptronik. В примерите на компанията моделът може да интерпретира цел, да отиде до обект, да се наведе или клекне, когато е необходимо, да го хване, да се премести на друго място и да го постави. Свързаният модел на въплътено мислене проследява многоетапни задачи в продължение на няколко минути и може да се самокоригира, когато дадена стъпка е неуспешна.
Това е посоката, в която трябва да се следи. Хуманоидът става по-полезен, когато движението не е отделно предварително програмирано „такси“, което движи ръцете от една станция на друга, а част от едно и също представяне на задачата. Тестът за качество е дали роботът може да запази намерението на задачата, докато неговата гледна точка, състояние на баланс, достижимо работно пространство и условия на контакт непрекъснато се променят.
Сръчността се превръща в проблем с данните – и все още е проблем с хардуера
Съвременният въплътен изкуствен интелект може да научи поведения, богати на контакт, които биха били трудни за описване с ръкописни правила. Figure, например, съобщи, че семейството Helix може да използва една научена VLA архитектура в логистиката, прането и домакинските манипулации. През май 2026 г. Figure публикува демонстрация, в която два хуманоида Helix-02 пренастройват спалня заедно, използвайки научена политика, включително отваряне на врати, окачване на дрехи, преместване на мебели, поставяне на предмети и оправяне на легло.
Това е интересен системен резултат, но трябва да се тълкува правилно: това е демонстрация, докладвана от компания, а не независим междуплатформен бенчмарк. Полезният извод е, че данните могат да научат една архитектура на качествено различно поведение, без да се препроектира основният модел. Резултатът и заявените за него условия са документирани в доклада на Figure за Helix-02 bedroom-tidy .
В същото време, по-добрите модели не могат да компенсират за неопределено време лошите сензори или слабите задвижващи механизми. Фината манипулация зависи от разположението на камерата, тактилната или силовата обратна връзка, обхвата на движение на пръстите, обратния ход, контрола на въртящия момент и механичната здравина. По-късната хардуерна работа на Figure, например, изрично преработи сензорите и ръцете около своя научен контролер. Това е по-широк урок: ако хуманоидът многократно се проваля при контакт, стабилност на хващане или манипулация на малки обекти, правилното решение може да бъде хардуер, калибриране или сензори, а не по-голям модел.
Симулацията и синтетичните данни запълват празнината в данните
Физическите данни са скъпи. Човешката телеоперация отнема време, роботите се износват, а редките крайни случаи са трудни за безопасно събиране. Поради това екипи с вграден изкуствен интелект изграждат „маховици“ с данни, които смесват реални демонстрации със симулация, синтетични траектории, видео и автоматично преетикетиране.
Платформата Isaac GR00T на NVIDIA изрично комбинира реално заснети данни, симулирани данни и видео в интернет мащаб, докато нейният референтен хуманоиден дизайн от 2026 г. съчетава вградени изчисления с отворени модели и общ стек за разработка. Този подход е важен, защото екипите могат да оценяват политиките в симулация, преди да отделят време за хардуер за всеки експеримент. Референтната платформа на компанията е описана в съобщението за референтния хуманоид NVIDIA Isaac GR00T .
Симулацията не елиминира реалността. Триенето, деформируемите материали, шумът от сензорите, времето на контакт, нагряването на задвижващия механизъм и човешкото движение могат да се различават рязко от тези в симулатор. Добрият работен процес използва симулация, за да разшири обхвата и да ускори итерацията, след което измерва разликата между симулацията и реалността изрично. Ако дадена политика се представя добре виртуално, но се нуждае от чести нулирания на хардуера, е малко вероятно само по-нататъшната симулация да реши проблема.
Изкуственият интелект на устройството е по-важен, отколкото звучи
Роботите работят в реално време. Облачното двупосочно пътуване може да е приемливо за планиране на високо ниво, но бързият визуомоторен контрол често се възползва от локалното извеждане, защото роботът трябва да реагира незабавно на подхлъзване, движещи се хора и променящ се контакт.
Работата на Google DeepMind за Gemini Robotics On-Device от 2025 г. се фокусира върху локалното изпълнение на VLA и адаптирането ѝ към нови варианти на роботи с относително малки количества данни. До 2026 г. DeepMind описва моделите на устройството като част от по-широк стек за цялото тяло. Практическата метрика не е просто размерът на модела; това е латентността на управлението от край до край при реални ограничения на изчисленията, температурата и мощността. Основната насока е документирана в Gemini Robotics On-Device .
Безопасността трябва да бъде на пластове, а не подканвана
Въплътеният ИИ повишава цената на грешките, защото роботът може да прилага сила във физическия свят. Следователно, стабилната архитектура разделя отговорностите. ИИ на високо ниво може да интерпретира цели, да идентифицира опасности и да решава кога да спре или да поиска помощ. Контролерите на по-ниско ниво могат самостоятелно да прилагат ограничения на ставите, избягване на сблъсъци, ограничения на силата, динамична стабилност, аварийни спирания и ограничени зони.
Изданието на DeepMind за Robotics 2 от 2026 г. описва този многопластов подход и въвежда агентен бенчмарк за безопасност, който тества дали даден модел на разсъждение отхвърля опасни извиквания на инструменти и разпознава кога е необходима човешка намеса. Това е полезен напредък, но успехът на бенчмарка не бива да се бърка със сертифицирането за безопасност. Реалните внедрявания все още изискват оценка на риска, специфична за приложението, валидирани хардуерни ограничения, оперативни процедури и тестване в реална среда.
Едно просто правило е полезно: ако дадена критична за безопасността функция може да бъде изпълнена детерминистично на ниво управление или хардуер, не разчитайте на генеративен модел като единствена бариера.
Когато един единствен цялостен модел е грешен избор
Обучението от край до край е привлекателно, защото може да намали крехкостта на ръчно кодираните интерфейси. То не винаги е най-добрата архитектура. Ако роботът не успява да се справи с дълги задачи, има непредсказуема латентност или работи в строго регулирана среда, йерархичната система може да бъде по-лесна за отстраняване на грешки и валидиране.
Използвайте йерархично планиране, когато задачата трае минути и изисква контролни точки, оценка на напредъка или възстановяване.
Дръжте нискостепенните контролери за безопасност отделно, когато силите, сблъсъците или стабилността имат строги ограничения.
Преместете извода на устройството , когато мрежовата латентност или свързаност подкопават реакцията в затворен контур.
Добавете структурирано възприятие или състояние на задачата, когато чиста VLA многократно губи следа от инвентаризация, бройки или точно състояние на процеса.
Подобряване на сензорните усещания или механиката, когато грешките са причинени от запушване, слаба тактилна обратна връзка, обратен ефект или недостатъчен контрол на задвижващия механизъм.
Използвайте ескалация с „човешко участие в цикъла“, когато несигурността е висока и цената на грешно физическо действие е неприемлива.
Правилната архитектура е тази, която осигурява необходимата надеждност и наблюдаемост, а не тази с най-малко модули.
Какво все още не е решил въплътеният изкуствен интелект
Няколко ограничения остават лесни за подценяване.
Надеждността все още изостава от възможностите
Робот може да демонстрира трудно поведение, но въпреки това да остане неподходящ за непрекъсната работа. Резултатите на DeepMind от 2026 г. за цялото тяло показват значими, но далеч от перфектни проценти на успех на основни места за вземане. Склад, фабрика, болница или дом се нуждаят от система, която може да се справи с часове работа, а не само с отделни опити за задача.
Бенчмарковете са трудни за сравняване
Различните организации използват различни роботи, ръце, камери, набори от обекти, оформления, критерии за успех и нива на човешка намеса. Не може да се приема, че резултат от 90% на една система ще превъзхожда резултат от 75% на друга. Най-полезните сравнения поддържат хардуера и условията за оценка фиксирани.
Грешки с дълъг хоризонт, комбинирани
Ако един робот е 95% надежден на всяка от 20-те зависими стъпки, шансът за завършване на цялата верига без грешки може да бъде много по-нисък, отколкото предполага броят на стъпките. Следователно възстановяването и проследяването на напредъка са също толкова важни, колкото и точността на суровите действия.
Физическата икономика има значение
Вграденият изкуствен интелект не премахва необходимостта от издръжлив хардуер, батерии, поддръжка, безопасни задвижващи механизми, резервни части и приемливо време за цикъл. Една система може да бъде технически впечатляваща и все пак да е нерентабилна за конкретна задача.
Генерализацията не е същото като неограничена автономия
Модел, който се адаптира към нови обекти или оформления, е по-общ от скриптиран робот. Това не означава, че може безопасно да обработва произволни инструкции в произволни среди. Обхватът на внедряване все още трябва да бъде дефиниран и тестван.
По-добър начин за оценка на хуманоидно-роботичната „революция“
Най-силното доказателство за напредък няма да бъде робот, който изпълнява най-зрелищната еднократна задача. Това ще бъде робот, който може да научи нова задача с по-малко данни, да прехвърли умения в различна среда, да работи по-дълго без намеса, да се възстанови от обикновени грешки и да остане в рамките на ограниченията за безопасност, докато прави това.
По този стандарт, въплътеният ИИ вече променя инженерния път за хуманоидна роботика. Кръстосано внедрените набори от данни правят общото предварително обучение практично. VLA моделите свързват езика и зрението с действие. Моделите на цялото тяло комбинират движение с манипулация. Изводът на устройството намалява зависимостта от латентността в облака. Синтетичните данни и симулацията разширяват обхвата на обучението. Въплътеното разсъждение на по-високо ниво подобрява разлагането на задачите, проследяването на напредъка и възстановяването.
Но областта все още е в преход от „възможно“ към „надеждно“. Ето защо най-полезните актуализации за 2026 г. са тези, които разкриват измерени проценти на успех, по-дълги хоризонти на задачите, условия за трансфер, поведение при безопасност и възстановяване след повреди – не само по-плавни демонстрации.
За всеки, който решава дали хуманоидите от следващо поколение са готови за реален работен процес, последният въпрос трябва да бъде оперативният: Отговаря ли системата на необходимия процент на успех, време на цикъл, процент на възстановяване, процент на интервенция и граница на безопасност в средата, в която действително ще работи? Ако не, правилният ход не е непременно да се изостави въплътеният ИИ. Може да е да се стесни задачата, да се добави надзор, да се промени архитектурата, да се събират по-добри данни или да се подобри тялото на робота, докато измереният резултат стане достатъчно добър.