Начало
» New Trends
»
Еволюцията на автономните превозни средства: Как се сливат безопасността, периферните изчисления и изкуственият интелект
Еволюцията на автономните превозни средства: Как се сливат безопасността, периферните изчисления и изкуственият интелект
Автономните превозни средства не се развиват по една-единствена технологична крива. Най-важният напредък се случва там, където се срещат три дисциплини: инженерство за безопасност, периферни изчисления и изкуствен интелект. По-добрите невронни мрежи са важни, но едно превозно средство не може безопасно да възложи на облака решение за спиране за части от секундата, а мощен бордови компютър не прави системата за шофиране надеждна, освен ако нейните ограничения не са дефинирани, тествани, наблюдавани и управлявани безопасно.
За да направим тези идеи конкретни, разгледайте един хипотетичен пример, използван в цялата статия. MetroLoop Mobility е измислена компания : представете си, че тя управлява услуга за роботизирани автомобили от ниво 4 в ясно определена оперативна зона в центъра на града. Превозните средства могат да се управляват сами само когато са изпълнени необходимите пътни, метеорологични, картографски и системни условия. Една вечер автомобил на MetroLoop се приближава до пътно строителство точно когато започва лек дъжд, велосипедист се приближава до границата на лентата и клетъчната услуга за кратко се влошава. Нищо в този пример не е докладван реален тест или резултат от компанията. Това е просто практичен начин да се изследва какво трябва да прави една съвременна система за автономно шофиране.
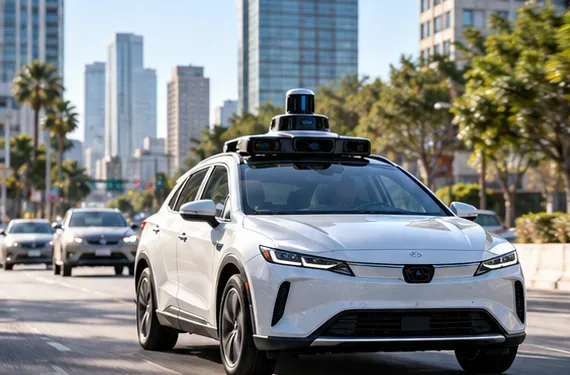
Автономно превозно средство, оборудвано със сензори, се движи през градския трафик, илюстрирайки как хардуерът за възприятие и бордовите изчисления трябва да работят заедно в реално време.
Автономността еволюира от асистенция на водача до ограничено автоматизирано шофиране
Първото нещо, което трябва да се разбере, е, че „самостоятелно шофиране“ често се използва твърде свободно. Рамката за автоматизация на шофирането SAE J3016 разграничава шест нива, от ниво 0 до ниво 5. На нива 0, 1 и 2 човекът остава отговорен за шофирането и надзора. Нива 3, 4 и 5 преместват задачата за продължително шофиране към Автоматизирана система за шофиране (ADS) при все по-широки условия.
Това разграничение не е само терминология. Националната администрация за безопасност на движението по пътищата също така разделя усъвършенстваните системи за подпомагане на водача от ниво 2 от автоматизираните системи за шофиране от нива 3 до 5. Това е важно, защото обосновката за безопасност, човешката роля, справянето с повреди и регулаторните очаквания са различни.
В примера с MetroLoop услугата е от ниво 4, а не от ниво 5. Нейната автономност е обвързана с оперативен домейн за проектиране , обикновено съкращаван до ODD (оперативна област за проектиране). ODD определя условията, при които е предназначена да работи автоматизираната система: например, определени видове пътища, географски райони, метеорологични диапазони, условия на движение, скорости или часове на деня. Зрялата система от ниво 4 не е необходимо да се преструва, че може да шофира навсякъде. Тя трябва да знае къде започва и свършва нейната компетентност и се нуждае от безопасна реакция, когато условията излизат извън тази граница.
Проблемът с безопасността е станал по-широк от предотвратяването на хардуерни повреди
Традиционното инженерство за автомобилна безопасност остава от съществено значение, но автономното шофиране добавя нови видове риск. Сензор може да е електрически изправно, докато модел с изкуствен интелект все още интерпретира погрешно необичаен обект. Изчислителен модул може да функционира точно както е проектиран, докато стекът за възприятие става несигурен при отблясъци, силен дъжд, строителство или непознат модел на трафик.
Ето защо съвременната антивирусна безопасност се основава на няколко допълващи се рамки, а не на един контролен списък:
Предпазен слой
Какво е адресирано
Защо е важно за автономията
Функционална безопасност
Опасности, причинени от повреди в електрическите и електронните системи
Помага за управление на повреди в сензори, изчислителна техника, захранване, комуникации и контролен хардуер. Публикуваната на момента серия ISO 26262 остава основен ориентир за функционална безопасност на пътните превозни средства.
Безопасност на предвидената функционалност (SOTIF)
Опасности, които могат да възникнат, дори когато компонентите не са отказали
ISO 21448:2022 разглежда специално функционалните недостатъци и ограниченията в производителността в системи, които зависят от сложно наблюдение и обработка.
Осигуряване на безопасността на ИИ
Рискове за безопасността, създадени от недостатъци, систематични грешки или хардуерни грешки, включващи елементи на изкуствен интелект
ISO/PAS 8800:2024 , публикуван през декември 2024 г., предоставя рамка за пътни превозни средства, фокусирана върху системи, свързани с безопасността, които използват изкуствен интелект.
Киберсигурност
Заплахи за свързаните превозни системи през целия им жизнен цикъл
ISO/SAE 21434:2021 разглежда инженерството за киберсигурност в автомобилната индустрия от концепцията, през експлоатацията, до поддръжката.
Върнете се в MetroLoop под дъжда. Подходящият въпрос не е просто „Работеше ли камерата?“. Превозното средство може да се нуждае от определяне дали контрастът на камерата се е влошил, дали радарът и лидарът съвпадат с позицията на велосипедиста, дали геометрията на конструкцията все още отговаря на оптичното устройство и дали е достатъчна увереност, за да се продължи. Ако не, правилното поведение може да бъде забавяне, увеличаване на разстоянието, промяна на маршрута, спиране или преминаване към друго предварително определено условие с минимален риск.
Това е голяма промяна в разбирането за безопасността на автономните превозни средства. Безопасността не е твърдение, че изкуственият интелект никога няма да сгреши. Тя е системно свойство, което съчетава откриване на грешки, обработка на несигурност, резервиране, безопасен резервен режим, оперативни ограничения, валидиране, мониторинг и обучение след внедряване.
Периферните изчисления преместиха критичния цикъл на вземане на решения в превозното средство
Крайните изчисления означават обработка на данни близо до мястото, където се произвеждат, вместо да се изпраща всяка задача до отдалечен облачен център за данни. Концепцията е по-широка от превозни средства; изследване на NIST върху мъглата и крайните изчисления описва крайните архитектури като разширение на облачните изчисления, проектирано отчасти да поддържа приложения със строги изисквания за латентност.
За автономното шофиране последиците са директни. Камери, радар, лидар, инерционни сензори, сензори за скорост на колелата и други входни данни могат да генерират непрекъснат поток от данни. Възприятието, локализацията, прогнозирането, планирането и управлението на превозното средство трябва да продължат, дори ако мобилната връзка се забави или изчезне. Следователно, облачното пътуване е неподходящо като зависимост за незабавно избягване на сблъсък или управление на волана.
Съвременните автомобилни изчислителни платформи отразяват тази архитектура. Например, настоящата документация на NVIDIA за бордови изчисления описва бордови системи, създадени да комбинират камери, радар, лидар и високопроизводителна обработка с изкуствен интелект. Важният архитектурен момент не е спецификацията на чипа на който и да е производител. А това, че критичният за безопасността цикъл на извод е все по-централизиран в мощни автомобилни компютри вътре в превозното средство.
Облакът все още е от значение. Автопаркът може да използва отдалечена инфраструктура за обучение на модели, симулация, мащабен анализ на дневници, генериране на карти, разпространение на софтуер, наблюдение на състоянието на автопарка и обобщено обучение от необичайни сценарии. Но практическият дизайн е хибриден:
Граница на превозното средство: незабавно възприятие, локализация, прогнозиране, планиране на движението, контрол, наблюдение на повреди и поведение с минимален риск.
Облак или център за данни: изчислително тежко офлайн обучение, симулация, анализ на автопарка, обработка на карти, доставка на софтуер и дългосрочна оптимизация.
Свързаност: полезна за актуализации и координация, но не се третира като гарантирано условие за основен безопасен контрол.
В сценария на MetroLoop, прекъсването на клетъчната връзка би трябвало да е по-скоро неудобно, отколкото катастрофално. Превозното средство все още се нуждае от достатъчно бордови възможности, за да засече велосипедиста, да интерпретира зоната на строителство, да планира безопасна траектория и да спре, ако е необходимо. Свързаността с облака може да повлияе на диспечирането или на актуалната информация за автопарка, но не би трябвало да е единственият път към решение за спиране.
Интеграцията на изкуствен интелект се измества от изолирани модели на възприятие към интелигентност на системно ниво
По-ранните стекове за автономно шофиране често бяха описвани като поредица от отделни модули: откриване на обекти, оценка на движението им, локализиране на превозното средство, предвиждане на действията на другите участници в движението, генериране на потенциални траектории, избор на път и управление на волана и спирането. Този модулен дизайн все още е широко полезен, защото инженерите могат да инспектират границите и да тестват компонентите независимо.
В същото време машинното обучение се разшири в по-голяма част от стека. Невронните мрежи вече поддържат задачи като откриване на обекти, семантично разбиране, оценка на лентите и свободното пространство, прогнозиране на движението, моделиране на заетостта, наблюдение на водача или кабината и понякога по-интегрирано планиране. Новата посока не е непременно „един гигантски модел контролира всичко“. В превозните средства, критични за безопасността, хибридните архитектури могат да комбинират научени модели с детерминистични проверки, ограничения, излишни оценки, конвенционален контрол и монитори за безопасност по време на изпълнение.
Тази интеграция създава ново инженерно предизвикателство: един модел с изкуствен интелект може да се представя изключително добре средно, но все пак да се проваля при редки комбинации от условия. ISO/PAS 8800 е важен, защото третира безопасността на изкуствения интелект като проблем с осигуряването на сигурност, вместо да приема, че само съвкупната точност на машинното обучение доказва, че превозното средство е безопасно.
За MetroLoop, да предположим, че моделът на възприятие идентифицира велосипедиста правилно, но оформлението на конструкцията е необичайно. Надеждният стек не трябва да разчита на един-единствен класификационен резултат. Той може да обединява множество сензори, да сравнява независими сигнали, да оценява неопределеността, да проверява планираните траектории спрямо физически ограничения и да използва консервативен резервен метод, когато доказателствата са в противоречие.
Сливането на сензори остава важно, дори когато изкуственият интелект става все по-силен
Автономното превозно средство не възприема пътя чрез един перфектен сензор. Камерите предоставят богата визуална информация, но могат да бъдат затруднени от отблясъци, тъмнина, замърсяване или метеорологични условия. Радарът е полезен за измерване на разстояние и относително движение и може да се държи различно от камерите при лоша видимост. Лидарът може да предостави подробна информация за геометричното разстояние, въпреки че реализациите се различават по обхват, цена, резолюция и екологични характеристики. Сензорите за движение на превозното средство добавят друг независим поглед върху това какво прави самият автомобил.
Сливането на сензори е процес на комбиниране на тези различни сигнали, така че системата да може да изгради по-надеждна оценка на обкръжението си, отколкото който и да е отделен сензор. Целта не е просто да се добави повече хардуер. Редундантността е полезна само когато системата разбира несъответствия, открива влошени входни данни и все още може да достигне безопасно състояние.
Това е една от причините, поради които еволюцията на аудио-визуалните технологии все повече се фокусира върху интеграцията. Сензори, модели с изкуствен интелект, мрежи от превозни средства, изчислителни ускорители, контролери за безопасност, карти, киберсигурност и софтуер за автопаркове стават части от една проектирана система за безопасност.
Безопасността в реалния свят се нуждае от по-добри доказателства от суровите данни за катастрофите
С преминаването на автономните превозни средства от прототипи към търговска експлоатация, въпросът за безопасността става измерим: колко често се случват вредни събития, при какви условия и в сравнение с какво изходно ниво?
Постоянната обща заповед на NHTSA за докладване на катастрофи изисква от идентифицираните производители и оператори да докладват за квалифицирани катастрофи, включващи ADS и ADAS ниво 2. Заповедта е издадена за първи път през 2021 г. и е изменена през 2021, 2023 и 2025 г. На текущата страница с публични данни на NHTSA се отбелязва, че последните показани данни за инцидентите са до 15 юли 2026 г.
Тези данни са ценни, но NHTSA също така предупреждава за ограничения. Изискванията за докладване се различават между ADS и системите от ниво 2; докладите могат да бъдат дублирани; класификациите могат да бъдат коригирани; а експозицията се различава в различните компании и местоположения. Следователно, простото класиране на разработчиците по броя на докладваните катастрофи би било подвеждащо.
Добрите сравнения на безопасността се нуждаят от подходящи знаменатели и съответстващи условия на шофиране. Те трябва да вземат предвид изминатите километри, вида на пътя, географията, скоростта, метеорологичните условия, работните часове, недостатъчното отчитане на човешки катастрофи, тежестта на нараняванията и дали автономната система работи в същите среди като човешкия бенчмарк.
Полезен актуален пример е публично документираната изследователска програма на Waymo. Таблото за въздействие върху безопасността отчита сравнения само на пробега и процента на катастрофите, извършени от водачите, използвайки коригирани спрямо местоположението човешки показатели, докато рецензирано проучване на застрахователни искове разработи метод за сравняване на шофьора на Waymo с излагането на хора на шофиране. Това са важни доказателства, но все пак са доказателства за определена система, работеща в конкретни автономни превозни средства (ODD). Те не бива да се обобщават в твърдение, че всяко автономно превозно средство е по-безопасно от всеки човек-водач.
Регулирането започва да се измества към рамки за производителност и внедряване
Регулаторната среда също се развива. В Съединените щати, NHTSA обяви през юли 2026 г., че ускорява работата по стандартите за ефективност на антивирусните системи и предоставя временно освобождаване, позволяващо ограничено търговско внедряване на специално създадени роботизирани таксита Zoox под надзорна структура. Оригиналното съобщение е достъпно от NHTSA .
На 3 септември 2026 г. Министерството на транспорта на САЩ обяви и нова Национална стратегия за автоматизирани превозни средства . Каквито и да са крайните изисквания за бъдещо създаване на правила, посоката е забележителна: регулаторите все по-често се сблъскват с превозни средства, които може да не са проектирани с постоянно присъстващ човешки водач или дори с традиционни ръчни управления.
Международната работа също се развива. През юни 2026 г. ИКЕ на ООН публикува последната версия на предложение за регламент на ООН, обхващащ автоматизираните системи за шофиране . Това предложение не бива да се бърка с универсално прието окончателно правило, но то показва как регулаторните органи преминават от тесни автоматизирани функции към по-широки концепции за одобрение на ADS.
Как изглежда зрял стек за автономни превозни средства
Най-полезният начин да се разбере текущата еволюция е да се разглежда превозното средство като многопластова система, а не като единичен продукт с изкуствен интелект.
Слой
Основна работа
Типичен въпрос за безопасност
Сензори
Заснемане на визуални, геометрични, данни за движение и състоянието на превозното средство
Сензорите здрави ли са, достатъчно чисти, калибрирани и достатъчно резервни ли са?
Възприятие и локализация
Оценка на обекти, пътна структура, свободно пространство и позиция на превозното средство
Колко сигурен е моделът на света и как системата открива влошено възприятие?
Прогнозиране и планиране
Оценете вероятното поведение на другите участници в движението и изберете безопасна траектория
Остава ли планът безопасен при несигурност и правдоподобни алтернативни поведения?
Контрол
Превърнете планираното движение в управление, спиране и ускорение
Може ли превозното средство да следва плана безопасно, въпреки вариациите в задвижващия механизъм или повърхността?
Надзор на безопасността
Следене на грешки, предположения, състояние на оптичното устройство и резервно поведение
Какво се случва, когато основният стек стане несигурен или недостъпен?
Свързаност и експлоатация на автопарка
Поддръжка на актуализации, изпращане, наблюдение, карти и обучение на автопарка
Може ли превозното средство да остане безопасно, когато връзката е забавена или липсва?
Връщане към MetroLoop: как частите работят заедно
Сега си преразгледайте измисления случай на дъждовно строителство. Камерите виждат конуси, временна маркировка, работно превозно средство и велосипедист. Радарът предоставя информация за движението и разстоянието. Лидарът предоставя информация за геометричната структура. Бордовият компютър обединява тези потоци и непрекъснато актуализира локалната сцена.
Системата с изкуствен интелект предвижда няколко правдоподобни велосипедни маршрута, вместо да приема един перфектен бъдещ. Планиращият намалява скоростта и запазва допълнително странично пространство. Монитор за безопасност по време на движение проверява дали планираната траектория нарушава динамиката на превозното средство или ограниченията за просвет. Междувременно превозното средство разпознава, че оформлението на конструкцията е близо до границата на поддържаните от него условия.
След това клетъчната връзка прекъсва. Тъй като критичният цикъл на шофиране работи на границата, локалното възприятие и контрол продължават. Услугата за автопарк може временно да загуби прясна облачна информация, но автомобилът не губи способността си да спира. Ако увереността падне под безопасния праг на системата, превозното средство следва предварително определеното си резервно поведение, вместо да импровизира отвъд оптичното устройство (ODD).
Това хипотетично пътуване илюстрира централния урок от еволюцията на автономните превозни средства: автономността се свежда все по-малко до демонстриране, че една кола може да шофира, и повече до демонстриране, че цялата система може да разпознава несигурността, да остава устойчива, когато части от околната среда или инфраструктурата се влошават, и да достига безопасен резултат, когато нейните предположения вече не са валидни.
Какво остава нерешено
Значителна техническа и политическа несигурност остава. Ситуациите с дълги пътища са трудни, защото редки комбинации от време, инфраструктура, човешко поведение и влошаване на сензорите може да са недостатъчно представени в данните за обучение. Симулацията може да увеличи обхвата, но не възпроизвежда перфектно реалността. Тестването в реалния свят предоставя ценни доказателства, но не може да разкрие всяка възможна опасна комбинация преди внедряването.
Мащабирането от ограничен градски ODD към по-широки региони също променя проблема. Сняг, селски пътища, временен контрол на движението, аварийни ситуации, необичайни превозни средства, непоследователна сигнализация и различни култури на шофиране могат да доведат до промяна в разпределението. Система, която е доказано безопасна в една оперативна област, не е автоматично доказано безопасна в друга.
Изкуственият интелект също така създава въпроси, свързани с жизнения цикъл. Моделите могат да се променят след актуализации на софтуера, а новите полеви данни могат да разкрият неизвестни досега слабости. Това прави контрола на версиите, регресионното тестване, мониторинга на безопасността, киберсигурността, проследимостта и управлението на актуализациите част от обосновката за безопасност – не само софтуерните операции.
Следващата фаза на автономията е интеграцията, а не единичен пробив
Еволюцията на автономните превозни средства често се описва като надпревара към по-интелигентен изкуствен интелект. Това е само част от историята. По-значимата промяна е към интегрирани системи, в които изкуственият интелект, сензорите, периферните изчисления от автомобилен клас, функционалната безопасност, SOTIF (системата за контрол на риска), киберсигурността, оперативните ограничения, измерванията в реалния свят и регулаторният надзор се подсилват взаимно.
За хипотетичен автопарк като MetroLoop, успехът не би се определял от това дали превозното средство е успяло да се справи с едно впечатляващо прелитане в строителна зона. Смисленият въпрос би бил дали системата може да работи многократно в рамките на известен ODD (ограничен достъп до гориво), да идентифицира кога условията вече не са надеждни, да поддържа безопасен локален контрол, без да разчита на перфектна свързаност, да се учи от доказателствата за автопарка и да подкрепя твърденията с прозрачни данни.
Именно натам ще се насочат автономните превозни средства през 2026 г.: далеч от идеята за автомобил, който просто „се управлява сам“, и към непрекъснато валидирана система за безопасност, чийто интелект е разпределен между сензори, бордови изчисления, софтуер, инфраструктура на автопарка и внимателно определени оперативни граници.