Начало
» New Trends
»
Възходът на въплътения изкуствен интелект: Преодоляване на пропастта между кода и физическата реалност
Възходът на въплътения изкуствен интелект: Преодоляване на пропастта между кода и физическата реалност
Въплътеният изкуствен интелект променя централния въпрос в роботиката. Вместо да питат „Може ли софтуерът да разпознае този обект?“ или „Може ли робот да повтори това движение?“, изследователите все по-често се питат дали една система може да възприеме променяща се сцена, да разбере човешка цел, да избере полезно действие, да го изпълни чрез физическо тяло, да открие неуспех и да опита отново.
Тази промяна звучи постепенна, но тя променя почти всяко дизайнерско решение. Езиковият модел може да е грешен и да генерира лошо изречение. Физически агент може да изпусне чаша, да се сблъска с човек, да повреди оборудване или просто да се провали, защото триенето, осветлението, геометрията на обекта, шумът от сензорите и времето се различават от данните за обучение. Следователно най-важните решения, свързани с въплътения изкуствен интелект, не са свързани с избора на един-единствен „най-добър“ модел. Те са свързани с решаването къде трябва да се намира интелигентността, колко автономност е подходяща, какъв вид данни си струва да се събират и кои части от контролния стек трябва да останат конвенционални и детерминистични.
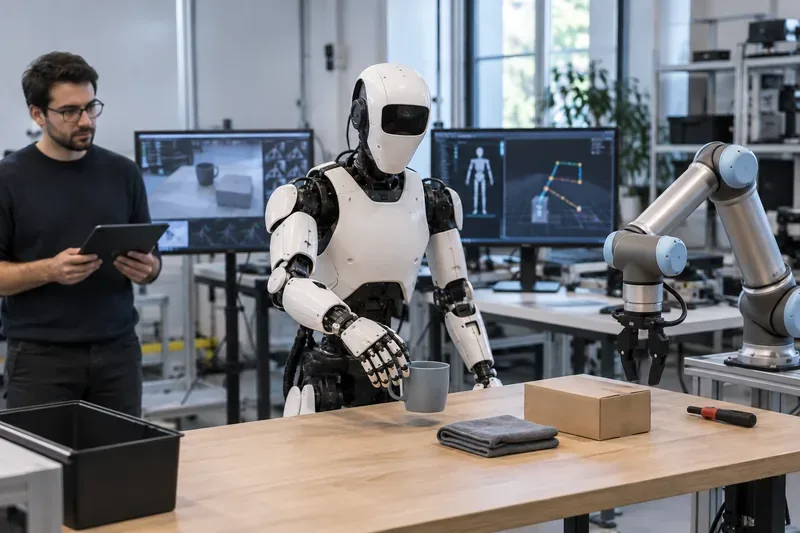
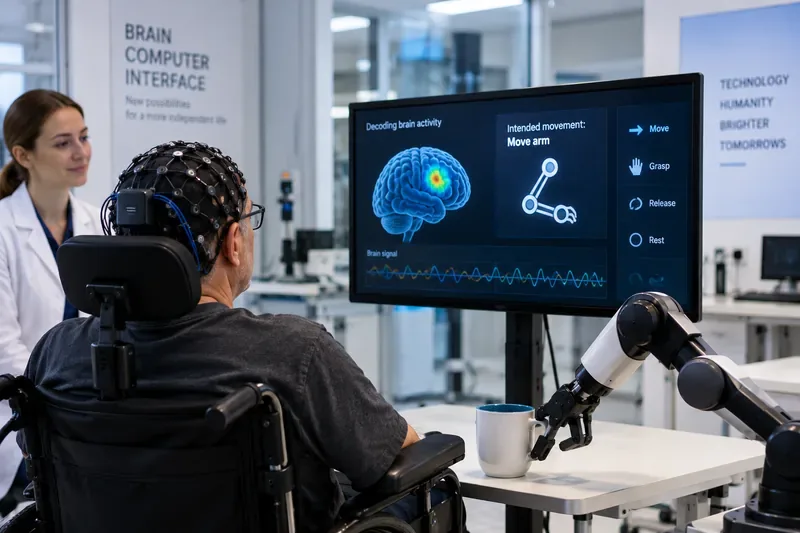
Сцена в лаборатория по роботика илюстрира основния цикъл на въплътения изкуствен интелект: усещане на околната среда, интерпретиране на задача, генериране на движение и наблюдение на физическия резултат.
Какво отличава въплътения ИИ от обикновения софтуерен ИИ?
Въплътеният изкуствен интелект свързва възприятието и разсъжденията с действия, които променят физическия свят. Типична система може да комбинира камери, сензори за сила или допир, проприоцепция, езикови инструкции, планиращо устройство на високо ниво, модел „зрение-език-действие“, контрол на движението на ниско ниво и хардуерни слоеве за безопасност. Определящата характеристика е затвореният цикъл: системата наблюдава, действа, наблюдава последствията и се адаптира.
Напредъкът се ускори, защото роботиката заимства идеи, които помогнаха на базовите модели да се мащабират в езика и визията. През 2023 г. сътрудничеството Open X-Embodiment обедини данни от 22 типа роботи, повече от 500 умения и над един милион епизода, показвайки, че обучението между роботи може да подобри трансфера, вместо да изисква изцяло отделна система за обучение за всяка машина. Оригиналното описание на проекта на Google DeepMind е достъпно в прегледа на изследванията на Open X-Embodiment и RT-X .
До 2025 и 2026 г. няколко групи развиват идеята по-нататък. NVIDIA пусна GR00T N1 като хуманоиден базов модел с отворено тегло, обучен от смес, включваща траектории на роботи, човешко видео, симулация и синтетични данни, според официалната страница за изследвания на GR00T N1 . Работата на Physical Intelligence за π0.5 изследва генерализацията на отворен свят чрез съвместно обучение върху хетерогенни данни за роботи и мултимодални данни; нейната статия докладва за многоетапни задачи в невиждани досега домове и е достъпна от оригиналната статия за π0.5 . Междувременно, Фигър описа Helix 02 през януари 2026 г. като унифицирана невронна система за цялостен контрол на хуманоиди; тъй като това е публикуван от компанията резултат, а не независим бенчмарк, твърденията ѝ се четат най-добре в този контекст чрез техническото съобщение за Helix 02 .
Първият основен избор: цялостен контрол или многопластова архитектура?
Един от най-ясните компромиси е дали един обучен модел трябва да контролира робота от възприятието до изхода на двигателя, или дали системата трябва да раздели работата между разсъждения на високо ниво и контролери на по-ниско ниво.
Подход
Силни страни
Компромиси
Най-добро прилягане
Политика „визия-език-действие“ от край до край
Може да научи директни съпоставяния от наблюдения и инструкции към действия; може да намали специфичното за задачата ръчно инженерство
По-трудно за интерпретиране, валидиране и ограничаване; често изискващи много данни; неочакваните физически състояния могат да разкрият крехко поведение
Изследвания върху общата манипулация, адаптивни домакински задачи, условия, където общото поведение е по-важно от строгия детерминизъм
Йерархично разсъждение плюс контрол на ниско ниво
Разделя планирането от бързото изпълнение на двигателя; по-лесно е да се вмъкнат проверки за безопасност, планиращи движения или специализирани контролери
Повече системна интеграция; интерфейсите между слоевете могат да доведат до латентност или несъответстващи предположения
Индустриални, съвместни или чувствителни към безопасността среди, където предвидимото движение и изричните предпазни мерки са важни
Конвенционална автоматизация със селективни AI модули
Висока повторяемост, по-лесно валидиране, зряло инженерство за безопасност
По-малко гъвкави, когато обекти, инструкции или оформления варират
Многообемни повтарящи се задачи, където променливостта е ниска и времето на работа е по-важно от общото
Роботичният стек на Google DeepMind от 2026 г. прави това разделение изрично. Gemini Robotics 2 е описан като модел „визия-език-действие“ за двигателен контрол, докато Gemini Robotics ER 2 изпълнява въплътено разсъждение на по-високо ниво и многостъпково планиране. Компанията предлага и вариант на устройството, оптимизиран за локално изпълнение. Вижте изданието на Gemini Robotics 2 от 30 юли 2026 г. и картата на модела Gemini Robotics ER 2 .
Препоръка: ако роботът работи около хора, скъпи активи или строги ограничения за безопасност, многослойният дизайн обикновено е по-защитима отправна точка, защото предоставя повече места за прилагане на ограничения. Ако основната цел е изследване на обобщението, политиката „от край до край“ може да разкрие възможности, които ръчно изградените тръбопроводи пропускат, но все пак трябва да стои зад независими физически предпазни мерки.
Облачна интелигентност или извод на устройството?
Вградените системи са необичайно чувствителни към латентността. Облачният модел може да предложи повече изчислителна мощност и да се актуализира централизирано, но забавянето и прекъсванията в мрежата са проблеми на физическия свят, когато роботът трябва да реагира бързо. Изводът на устройството намалява латентността при двупосочно предаване и може да запази данните от камерата или сензора локални, но ограничава размера на модела, консумацията на енергия, паметта и топлинния дизайн.
Картата с модела Gemini Robotics On-Device 2 на Google от юли 2026 г. е полезна, защото посочва както предимствата, така и ограниченията: моделът е проектиран за ефикасна локална роботизирана манипулация, докато известните му ограничения включват по-слабо обобщение за задачи извън разпределението и трудност с роботи с висока степен на свобода. Това е практическо напомняне, че „по-малък и локален“ не е автоматично еквивалентно на „същия интелект с по-ниска латентност“.
Препоръка: използвайте локален извод за рефлексен или времево-чувствителен контрол, чувствително към поверителност наблюдение и операции, които трябва да продължат без мрежа. Използвайте отдалечени или по-големи модели за по-бавно планиране, семантична интерпретация, обучение на флотилии или задачи, при които добавеното качество на разсъждение си струва латентността. Хибридната архитектура често има повече смисъл от това да се налага всяка функция да се разполага на едно място.
Универсален модел или специалист по задачи?
Универсалните модели на роботи обещават трансфер: учене от много задачи и варианти на изпълнение, след което адаптиране към нов робот или работа с по-малко данни. Това е привлекателно, когато средата се променя често. Но универсалността не е безплатна. Тесен специалист все още може да бъде за предпочитане, когато една и съща операция се повтаря милиони пъти и цената на отказите е висока.
Работата на Physical Intelligence за π0 илюстрира разликата. По-ранни изследвания на компанията твърдят, че широкото предварително обучение подобрява възстановяването и трансфера, докато висококачественото последващо обучение помага за специализиране на трудни задачи. Докладът за π0.5 разширява идеята към нови среди. Важният инженерен урок не е, че всяко приложение се нуждае от мащабна универсална политика. Той е, че предварителното обучение и специализацията могат да се комбинират, вместо да се третират като противоположности.
Препоръка: изберете универсална база, когато разнообразието от задачи, разнообразието от обекти или скоростта на преразпределение доминират. Изберете специализирана политика или конвенционална автоматизация, когато средата е строго контролирана, задачата е стабилна и разходите за квалификация са по-важни от адаптивността.
Данни от реалния свят, симулация или синтетични данни?
Обучението на роботи има проблем с данните, който текстовите модели нямат: полезните данни за физическо взаимодействие са скъпи. Реалните траектории изискват хардуер, оператори, поддръжка, пространство, процедури за безопасност и време. Симулацията може да генерира опит по-бързо и по-безопасно, но симулираната физика и възприятие не съответстват напълно на реалността. Синтетичните данни могат да увеличат разнообразието, но стойността на това разнообразие зависи от това доколко точно то покрива условията, с които реално ще се сблъска внедрената система.
Изследването на NVIDIA GR00T N1 описва обучителна смес, обхващаща реални траектории на роботи, симулация, синтетични данни и човешко видео. Open X-Embodiment демонстрира друг начин: обединяване на реални набори от данни между институции и форми на роботи. Тези подходи са по-скоро допълващи се, отколкото взаимно изключващи се.
Препоръка: използвайте симулация, за да обхванете опасни, редки или комбинаторни ситуации; използвайте реални данни, за да калибрирате празнината в реалността и да валидирате крайното поведение; използвайте синтетични вариации, за да разширите визуалното и задачата разнообразие. Най-силната стратегия за данни обикновено е портфолио, последвано от оценка на физически хардуер, който не е бил използван за създаване на примерите за обучение.
Хуманоидно тяло или специално създаден робот?
Възходът на въплътения ИИ често е визуално представен от хуманоиди, но въплъщението не изисква човешко тяло. Мобилен манипулатор, складова ръка, четириного, дрон или автономно превозно средство могат да бъдат въплътени ИИ системи, ако възприятието и наученото разсъждение затворят цикъла с физическо действие.
Хуманоидите имат очевидно предимство: домовете и работните места са проектирани с оглед на човешкия достъп, стълби, врати, рафтове и инструменти. Съвместима с човека форма би могла да намали необходимостта от препроектиране на средата. Недостатъкът е сложността. Балансът на цялото тяло, сръчните ръце, разходът на енергия, надеждността на задвижващите механизми и безопасността създават много по-труден проблем с управлението, отколкото фиксирано рамо, закрепено към работното място.
Работата на Фигър с Helix 02 и цялостната роботика на Google DeepMind от 2026 г. показва защо контролът върху хуманоиди сега е област на гранични изследвания. В същото време, собствената линия роботи на Google обхваща системи с две ръце и пълни хуманоиди, което подсилва практическия факт, че няма изискване да се използва хуманоидно тяло само защото интелигентният слой е общ.
Препоръка: изберете морфология от работната среда. Ако задачата е „преместване на стандартизирани картонени кутии между две фиксирани точки“, специално разработена ръка или мобилен манипулатор може да бъде по-евтина и по-лесна за сертифициране. Ако задачата е „работа в пространства, предназначени за хора, и използване на много човешки инструменти“, хуманоидната морфология става по-привлекателна въпреки добавената инженерна тежест.
Отворена платформа или собствен стек?
Отворените модели и референтните платформи могат да намалят разходите за експериментиране, да подобрят възпроизводимостта и да позволят на екипите да инспектират или модифицират части от стека. Патентованите системи могат да осигурят по-тясна хардуерно-софтуерна интеграция и може да се предлагат с по-силна продуктова поддръжка, но те могат да ограничат преносимостта и видимостта на вътрешните устройства за обучение или контрол.
NVIDIA позиционира Isaac GR00T като отворена платформа за разработка, а GR00T N1 като отворена. Най-новите модели Gemini Robotics на Google DeepMind имат карти с модели и избрани пътища за достъп, докато търговските доставчици на хуманоиди като Figure тясно интегрират собствения си хардуер и модели. Това са различни продуктови стратегии, а не директно взаимозаменяеми резултати от изследвания.
Препоръка: Академичните лаборатории и екипите за платформи, които трябва да променят обучението, наборите от данни или контролерите, трябва да предпочитат отворени интерфейси и възпроизводими инструменти. Екипите за внедряване, които се интересуват повече от поддръжка, скорост на интеграция и един отговорен доставчик, могат основателно да предпочетат вертикално интегрирана система, при условие че все още могат да получат необходимите доказателства за валидиране.
Безопасността не е характеристика на модела; тя е системна архитектура
Най-съществената разлика между въплътения изкуствен интелект и чатбот е, че неуспехите могат да създадат физически опасности. Следователно, безопасното внедряване се нуждае от повече от модел, който е бил подканен да „бъде внимателен“. То се нуждае от многопластови контроли: семантични ограничения, избягване на сблъсъци, ограничения на силата, аварийни спирания, безопасни работни зони, хардуерни блокировки, операторски процедури, мониторинг и ясни условия за връщане на контрола на човек.
Материалите за безопасност в роботиката на Google DeepMind изрично препоръчват многопластов подход и предупреждават да не се използват моделите на роботика за критични за безопасността приложения, като здравеопазване или транспорт, без подходящи предпазни мерки. Публичната рамка разделя семантичната, физическата и оперативната безопасност; вижте официалната рамка за безопасност в роботиката . Това е в съответствие с по-широк инженерен принцип: наученото поведение не трябва да бъде единствената бариера между грешка в модела и физически инцидент.
Как организациите трябва да оценяват въплътения ИИ, преди да го внедрят?
Полезната оценка трябва да се основава на оперативни критерии, а не на демонстрационен видеоролик. Започнете с процента на успех на задачата при многократни опити, но не спирайте дотук. Измерете възстановяването след смущения, времето за завършване на задачата, човешките намеси, събитията на сблъсък или почти сблъсък, неуспехите при захващане, консумацията на енергия, мрежовата зависимост и производителността върху обекти или оформления, изключени от обучението.
След това разделете три въпроса, които често се смесват. Първо, може ли моделът да изпълни задачата при известни условия? Второ, може ли да се обобщи, когато сцената се промени? Трето, може ли цялата роботизирана система да се повреди безопасно, когато моделът е грешен? Една система може да се класира добре по едно измерение и зле по друго.
Демонстрациите от доставчици са полезно доказателство, че дадена възможност съществува при определени условия, но те не са заместител на независимото тестване в предвидената среда. Твърдения като многоминутни автономни домакински задачи или контрол на цялото хуманоидно съоръжение трябва да се третират като обещаващи технически етапи, докато надеждността, натоварването от поддръжка, производителността и безопасността при широко производство остават специфични за приложението въпроси, които изискват данни за внедряване.
Какво всъщност означава възходът на въплътения изкуствен интелект
Въплътеният ИИ не е просто „поставяне на LLM в робот“. По-важното развитие е конвергенцията на мултимодални базови модели, крос-роботни набори от данни, политики за научени действия, бърз локален извод, симулация и конвенционален контрол на роботиката. Заедно те правят възможно преминаването от роботи, които следват фиксирани скриптове, към машини, които могат да интерпретират цели и да се адаптират към физически вариации.
Печелившата архитектура ще се различава в зависимост от случая на употреба. Изследователските лаборатории могат да дадат приоритет на широкото обобщение и отворените модели. Фабриките могат да дадат приоритет на детерминистичното движение, времето на работа и валидирането. Домашните роботи може да изискват съвместим с човека хардуер, взаимодействие на естествен език, обработка на устройството, съобразена с поверителността, и необичайно силно поведение за възстановяване. Опасните среди могат да оправдаят по-голяма автономност, но да изискват по-строг надзорен контрол.
Следователно практическият въпрос не е дали въплътеният изкуствен интелект ще замени традиционната роботика. Той е въпросът къде наученият интелект създава достатъчно гъвкавост, за да оправдае своята несигурност. Екипите, които отговарят на този въпрос с измерими критерии – латентност, процент на успех, възстановяване, безопасност, цена на данните, преносимост и поддръжка – ще бъдат в по-добра позиция от екипите, които избират робот или модел единствено въз основа на общите характеристики.