Начало
» New Trends
»
Анатомията на търговските дронове: Хардуерни пробиви зад автономния полет
Анатомията на търговските дронове: Хардуерни пробиви зад автономния полет
Съвременният търговски дрон най-добре се разбира като компактен летящ робот, а не просто като корпус с камера. Истинската му стойност идва от това колко добре работят задвижването, мощността, навигацията, възприятието, бордовите изчисления, комуникациите, полезните товари и логиката за безопасност в условията на реална мисия.
Това разграничение е важно, защото впечатляващите спецификации все пак могат да доведат до слаби резултати. Твърдението за дълго време на полет не гарантира полезна издръжливост с тежък полезен товар. Избягването на препятствия не гарантира безопасна автономна навигация в тъмнина, мъгла, отразяваща среда или безличен терен. Камера с висока резолюция не гарантира данни с геодезически клас, освен ако точността на позиционирането, калибрирането, контролът на движението и обработката също не са подходящи.
До края на тази статия би трябвало да можете да разгледате архитектурата на търговски дрон и да зададете по-добър въпрос от „Колко е напреднала?“. По-полезният въпрос е: „Може ли тази система многократно да произвежда резултата от мисията, от който се нуждая, с измерими маржове и приемлив оперативен риск?“.
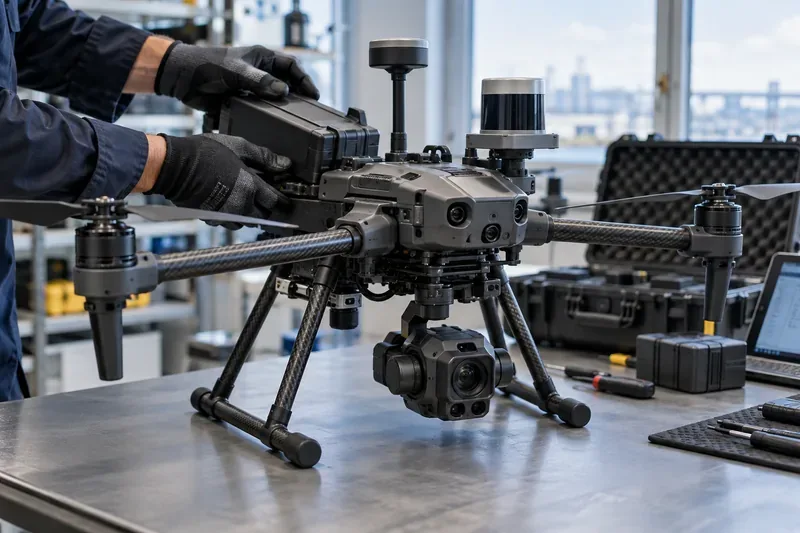
Търговски мултиротор на инспекционен стенд показва как батерията, задвижването, навигационните сензори, бордовият хардуер за възприемане, комуникациите и системите за полезен товар трябва да работят като един интегриран летателен апарат.
Какво има вътре в търговски дрон?
Въпреки че дизайните варират от малки квадрокоптери до самолети с фиксирано крило за проучване и тежкотоварни платформи, повечето търговски дронове съдържат едни и същи функционални слоеве. Отворената документация за автопилота от PX4 описва позната верига за управление: сензорите подават оценка на състоянието, насочването и навигацията създават зададени точки, контролерите изчисляват корекции, а изпълнителните механизми превръщат тези корекции в движение на мотор или серво.
Подсистема
Какво прави
Как изглежда доброто представяне
Планер и задвижване
Генерира подемна сила, тяга и физическа стабилност
Предвидимо управление, достатъчен запас на тяга, ниски вибрации и подходяща устойчивост на атмосферни влияния
Батерия и силова електроника
Доставя енергия на двигатели, компютри, сензори и полезни товари
Полезна издръжливост на мисия с резерв, стабилно напрежение под товар и повтаряемо състояние на батерията
Навигационни сензори
Оценете положението, позицията, надморската височина, курса и скоростта
Стабилни оценки на състоянието с плавно връщане към предимство при влошаване на състоянието на един източник
Сензори за възприятие
Откриване на препятствия, терен, цели или обекти за инспекция
Надеждно откриване в желаната обхватна светлина, текстура, обхват и метеорологични условия
Контролер на полета
Изпълнява цикли за стабилизация и управление на полета
Бързо, детерминистично управление с тествано обработване на повреди
Краен компютър
Изпълнява задачи, свързани с компютърно зрение, картографиране, планиране и изкуствен интелект
Извод с ниска латентност без прекомерна консумация на енергия или топлинен бюджет
Комуникации
Премества командни, телеметрични, видео и мисионерски данни
Известно покритие, наблюдение на качеството на връзката и безопасно поведение при загуба на връзка
Полезен товар
Изпълнява бизнес задачата: заснемане, термична инспекция, LiDAR, доставка, сензори или друга работа
Качество на данните, което отговаря на критериите за приемане за мисията
1. Планер и задвижване: първият диапазон на характеристиките
Мултироторните самолети доминират в много задачи, свързани с инспекция, обществена безопасност, фотография и картографиране на близко разстояние, защото могат да се задържат и да маневрират прецизно. Самолетите с фиксирани крила обикновено са по-ефективни за покритие на дълги разстояния, докато хибридните VTOL конструкции се опитват да комбинират вертикално излитане с ефективен полет напред.
Безчетковите двигатели, съвременните електронни регулатори на скоростта, по-леките композитни конструкции, по-големите и ефективни витла и по-добрият контролен фърмуер непрекъснато разширяват възможностите на електрическите търговски дронове. Но важният показател не е максималният полезен товар или максималното време на полет поотделно. Това е издръжливостта при полезния товар, температурата, вятъра, надморската височина и резервната политика, която реално ще използвате.
Полезен актуален пример е спецификацията на DJI Matrice 400. Производителят посочва максимален полезен товар от 6 кг и до 59 минути време за полет без вятър при определена тестова конфигурация. Тези цифри илюстрират напредъка на тежките корпоративни мултиротори, но DJI също така заявява, че реалната производителност варира в зависимост от средата, полезния товар и фърмуера. Това предупреждение е точно как трябва да се тълкуват подобни числа.
Проверка на качеството
Измерете издръжливостта на мисията с инсталиран оперативен полезен товар и с консервативен резерв за кацане. Ако издръжливостта на полето е постоянно далеч под нуждите на мисията, увеличаването на капацитета на батериите може да не е най-доброто решение, тъй като по-големите батерии добавят тегло. Различен клас планер, по-лек полезен товар, по-кратки маршрути или оперативен модел, базиран на док, могат да доведат до по-добър общ резултат.
2. Енергийни системи: автономността все още работи с енергиен бюджет
Всяка автономна функция се конкурира за една и съща съхранена енергия. Двигателите консумират по-голямата част от нея, но високопроизводителните изчислителни модули, отопляемите батерии, клетъчните радиостанции, радарите, LiDAR, светлините и множеството камери могат съществено да променят енергийния бюджет.
Ето защо качеството на батерията е по-важно от капацитета във ватчаса. Търговските оператори трябва да се интересуват от консистентността на клетките, температурното поведение, стареенето на циклите, оценката на състоянието на заряд, времето за зареждане, данните за батерията и дали самолетът може да открие необичайно напрежение или температура достатъчно рано, за да реагира безопасно.
В данните се вижда здравословна архитектура на захранването: напрежението на батерията не спада неочаквано при нормално ускорение, оценките за оставащия капацитет са повтаряеми, а планиращият мисията използва резерв, който отразява вятъра и геометрията на маршрута, а не фиксиран оптимистичен процент.
3. Навигация: сливането на сензори е скритото ядро на автономния полет
Автономността започва с познаването на състоянието на дрона. Документацията на сензора PX4 изброява основните градивни елементи: жироскоп, акселерометър, магнитометър и барометър, като за много автоматични режими е необходим GNSS или друг източник на позициониране. Търговските системи могат да добавят двоен GNSS, RTK корекции, визуална одометрия, LiDAR одометрия, радарна височина или навигация спрямо терена.
RTK може драстично да подобри позиционирането, когато са налични корекционни данни и геометрия на спътника. DJI например определя точност на RTK от сантиметров клас за Matrice 400 при посочените условия. Но високопрецизната GNSS не е същото като устойчива навигация. Градските каньони, стоманените конструкции, електромагнитните смущения, многопътните отражения, дървесната покривка и вътрешните среди могат да отслабят сателитното позициониране.
Следователно пробивът не е в един „перфектен“ сензор. Той е в по-добро сливане: комбиниране на инерционни, сателитни, визуални, далекомерни и понякога радарни данни, така че превозното средство да може да открие несъответствие и да продължи с подходящ резервен подход.
Проверка на качеството
Не оценявайте навигацията само в открито поле. Тествайте най-трудните среди, които операцията действително включва. Обърнете внимание на скокове в позицията, нестабилност на курса, чести промени в режима или намеси на оператора. Ако системата стане ненадеждна, когато качеството на GNSS сигнала спадне, визуално или LiDAR-подпомогнатият навигационен подход може да е по-подходящ.
4. Хардуер за възприятие: камерите вече са само един слой
Търговските дронове все по-често комбинират няколко начина на наблюдение. RGB камерите осигуряват богати визуални детайли. Термографските камери подпомагат инспекцията за топлинни загуби, пожарогасенето, промишлената поддръжка и издирвателните операции. LiDAR измерва геометрията директно. Инфрачервените сензори за обхват помагат с дълбочина на къси разстояния. Радарът може да добави полезна информация за препятствията там, където камерите с видима светлина са по-малко надеждни.
Сензорният пакет на текущия дрон Matrice 400 на DJI показва колко напреднало е това: официалната спецификация изброява всепосочно бинокулярно зрение, въртящ се и насочен нагоре LiDAR, низходящ 3D инфрачервен сензор за обхват и шестпосочен mmWave радар. На същата страница са документирани и екологичните ограничения за визуалното наблюдение и се отбелязва, че някои радарни функции може да са ограничени в зависимост от региона. Това е важно напомняне, че „всепосочното наблюдение“ не е същото като „безусловно избягване на препятствия“.
За друга архитектура, Skydio казва, че техният X10 използва шест навигационни лещи за 360-градусова видимост и вграден графичен процесор NVIDIA Jetson Orin. Материалите за оператора описват 360-градусово избягване на препятствия, 3D картографиране в реално време, визуална навигация, планиране на движение, мисии с точки и визуално връщане у дома. Тези възможности показват посоката на пазара: възприятието и планирането са все по-често интегрирани, отколкото зависими от отдалечен компютър.
Проверка на качеството
Оценявайте възприятието по пропуснати препятствия, фалшиви засичания, минимален надежден размер на характеристиките, използваем обхват, поведение при слаба светлина и производителност около стъкло, кабели, повтарящи се текстури, прах, дъжд и движещи се обекти. Ако една среда многократно причинява несигурност, променете комбинацията от сензори или процедурата на работа, вместо да приемате, че повече изкуствен интелект само ще реши проблема.
5. Edge AI: повече изчисления променят какво може да се случи на борда
Вградените AI ускорители позволяват на дроновете да извършват откриване на обекти, визуална навигация, картографиране, проследяване, семантично разбиране и планиране на маршрути с по-ниска латентност в сравнение с дизайн, базиран само на облак. Настоящата линия Jetson на NVIDIA демонстрира мащаба на вградените изчисления, които вече са налични: официалното сравнение изброява 67 TOPS за комплекта за разработчици Jetson Orin Nano Super и 275 TOPS за комплекта за разработчици Jetson AGX Orin, с различни енергийни диапазони.
Суровият TOPS обаче не е показател за мисията. Компютърът на дрона трябва да се вписва в ограниченията за маса, топлина, мощност, памет и надеждност. По-малък модел, работещ предвидимо на ръба на мощността, може да бъде по-полезен от много по-голям модел, който прегрява, изтощава батерията или добавя латентност към критичното за полета възприятие.
Най-силната архитектура също така разделя отговорностите. Стабилизирането и основната безопасност на полетите не трябва да зависят от голям модел с изкуствен интелект. Възприятието от изкуствен интелект може да подсказва препятствия, цели или маршрути, докато управлението на полета на по-ниско ниво остава детерминистично и независимо наблюдавано.
6. Комуникации: връзката за данни не е заместител на автономността
Търговските мисии могат да използват специални радиовръзки, връзки от клас Wi-Fi, клетъчна свързаност, сателитни услуги или комбинации от тях. Връзката пренася контролни команди, телеметрия, видео, корекции, актуализации на мисията и данни за флота. За отдалечени операции, резервирането и логиката за възстановяване са по-важни от рекламирания пиков обхват.
Една зряла система знае какво да прави, когато честотната лента намалее, латентността се увеличи или връзката изчезне. В зависимост от мисията и оторизацията, това може да означава задържане във въздуха, изкачване, кацане, връщане у дома, продължаване по предварително зададен маршрут или преминаване към друг комуникационен път.
В Съединените щати хардуерът също е свързан със съответствието. Ръководството на FAA за отдалечена идентификация обяснява, че дроновете, които трябва да бъдат регистрирани, обикновено трябва да отговарят на изискванията за отдалечена идентификация, която излъчва информация за идентификация и местоположение. Това не е просто административна функция; сега е част от системната архитектура, която операторите трябва да отчитат.
7. Какво всъщност означава „автономен полет“?
Автономията е спектър, а маркетинговият език често компресира няколко много различни способности в една дума.
Стабилизиран полет: летателният апарат поддържа позиция, височина или позиция, докато човек го управлява.
Автоматизация на мисиите: дронът следва точки, геодезически мрежи или скриптирани действия.
Автономия, базирана на възприятията: дронът открива препятствия или обекти и коригира траекторията си.
Автономност, съобразена с околната среда: дронът изгражда локална карта, навигира с влошени GNSS данни и планира, като съобразява ограниченията.
Дистанционна автономност на флота: мисиите могат да стартират от докове, да се изпълняват, да се връщат, да се презареждат, да качват данни и да бъдат контролирани в мащаб на флота.
Тестът за качество е честотата на намеса. Ако операторите трябва често да спасяват самолета от навигационни грешки, да прелитат пропуснати зони или ръчно да коригират кадрирането, системата не осигурява полезна автономност за тази мисия, независимо колко автономни функции са посочени в спецификацията.
Какво се промени най-много в хардуера за търговски дронове?
Най-голямата скорошна промяна не е един-единствен компонент. Това е конвергенцията на няколко подобрения: по-плътни периферни изчисления, мултимодално засичане на препятствия, по-мощни батерии и задвижващи системи, прецизно RTK позициониране, модулни интерфейси за полезен товар, по-силна защита на околната среда и докинг инфраструктура.
Тази конвергенция позволява на търговските дронове да преминат от „пилот, управляващ сензор“ към „контролирана роботизирана система, произвеждаща повтаряем набор от данни или услуга“. Разликата е видима в работните процеси на инспекцията. Полезната автономна инспекция не просто достига до актива. Тя следва планираното покритие, запазва безопасни разстояния, поддържа припокриване и фокус на изображенията, записва точни метаданни, открива пропуски и се връща с достатъчен резерв за справяне с непредвидени ситуации.
Как трябва да прецените качеството на мисията?
Покупката на търговска дронова летателна единица или прегледът на архитектурата ѝ трябва да бъдат обвързани с измерими резултати. Най-добрите показатели зависят от мисията, но следният набор е подходящ като отправна точка.
Процент на завършване на мисията: Колко често задачата се изпълнява без прекъсвания или повторни полети?
Честота на човешка намеса: Колко често пилотът трябва да отменя автономността?
Процент на приемане на данни: Какъв процент от изображенията, термичните рамки, облаците от точки или доставките отговарят на прага за качество надолу по веригата?
Цялостност на локализацията: Колко често увереността в позицията или курса се влошава отвъд лимита на мисията?
Резерв на енергия при кацане: Има ли достатъчен запас след вятъра, пренасочването и използването на полезен товар?
Устойчивост на комуникациите: Дали системата се държи предвидимо по време на влошена или загубена свързаност?
Тежест на поддръжката: Колко работни часа, смяна на батерии, калибриране и смяна на компоненти са необходими на летателен час?
Процент на успех, свързан с околната среда: Приемливи ли са показателите в рамките на желания диапазон на температура, светлина, вятър, прах и валежи?
Кога трябва да промените подхода?
Смяната на платформи или оперативни концепции е оправдана, когато многократни доказателства показват, че основното ограничение на мисията е структурно, а не просто проблем с настройката.
Ако времето за задържане във въздуха е пречка при дълги линейни проучвания, помислете за самолет с фиксирано крило или VTOL, вместо да добавяте повече батерия към мултиротор.
Ако влошаването на GNSS води до повтарящи се повреди в автономността, добавете визуална или LiDAR-базирана локализация или препроектирайте мисията, за да останете в надеждни зони за позициониране.
Ако малките проводници или тънките клони представляват критични опасности, не приемайте, че общото твърдение за избягване на препятствия ги покрива. Проверете действителния обхват на откриване или използвайте сензорен стек, проектиран за тази опасност.
Ако клетъчното покритие е непостоянно, преместете повече логика на мисията на борда и дефинирайте безопасно поведение при загуба на връзка, вместо да разчитате на непрекъснат облачен контрол.
Ако полезният товар генерира отлични сурови данни, но създава твърде много повторни полети, подобрете планирането на мисията, стабилизацията, метаданните и проверките за качество, преди да закупите сензор с по-висока резолюция.
Ако основното ограничение е регулаторното одобрение, препроектирането на маршрута, надморската височина, района, модела на персонала или оперативната категория може да бъде по-ефективно от добавянето на хардуер.
Регулирането е част от системния дизайн
Автономната способност сама по себе си не дава разрешение за автономна работа. В Съединените щати, резюмето на Част 107 на FAA от юли 2026 г. все още описва визуалната линия на видимост като базова линия за операции с малки дронове, докато страницата „Разширени операции“ определя BVLOS като операция, която може да се нуждае от допълнително одобрение. FAA публикува предложена рамка за BVLOS през август 2025 г., обхващаща въздухоплавателни средства, разделяне, разрешения, сигурност, докладване и свързани с тях изисквания. Операторите трябва да проверят текущото състояние на правилата, преди да изградят бизнес казус около рутинните BVLOS.
В Европа, насоките на EASA за SORA използват процес, основан на риска, за много операции в категорията „специфични“. Правилата на EASA от юни 2026 г. включват SORA 2.5 и свързват оперативния риск с надеждността на техническите, процедурните и организационните смекчаващи мерки. На практика качеството на хардуера трябва да се демонстрира в контекста на определена операция, а не да се оценява изолирано.
Практическата граница на автономността
Търговските дронове стават все по-способни, защото сензорите, изчисленията, контролът и свързаността се подобряват едновременно. И все пак, най-силните системи не са тези, които обещават да премахнат хората от всяко решение. Те са тези, които правят човешкия надзор по-ефективен, разкриват несигурността, безопасно се справят с предвидимите повреди и произвеждат последователни резултати от мисията.
Това е полезният начин да се разчете анатомията на автономен дрон. Мотори, батерии, LiDAR, камери, процесори с изкуствен интелект, радиостанции и контролери за полети са само съставки. Крайният продукт трябва да се оценява по доказателства: повторяемо изпълнение на мисията, приемливо качество на данните, безопасно поведение в границите на оперативния диапазон и регулаторен път, който съответства на предвиденото внедряване.